FOC与运动控制
有感与无感控制按电机工况选用,联合优化动态、低速和负载响应。
永磁电机驱动与控制
以PMSM / BLDC永磁电机控制为技术核心,联合设计FOC算法、功率级与工程工具。按电压、负载和接口匹配驱动方案,服务低空电推进、车载高低压系统与工业运动控制。
BLDC / PMSM · FOC · CAN / CANopen
永磁电机驱动 · 多层协同设计
有感 / 无感 FOC · 观测器 · MTPA / 弱磁
单电阻电流重构 · PWM / ADC 同步 · SVPWM
门驱时序 · 过流保护 · 故障状态管理
Simulink → 嵌入式控制 · XCP / A2L · 台架验证
01 / 核心技术
我们提供永磁电机驱动硬件、控制软件与适配开发。以模型开发、台架测试和系统联调连接算法与实际负载,重点关注动态响应、低速运行、连续负载与可诊断性。
有感与无感控制按电机工况选用,联合优化动态、低速和负载响应。
从供电、峰值与连续负载、结构散热出发定义硬件,避免以单一功率数字选型。
通过Joint Drive Studio开展参数、曲线、故障记录和升级联调,具体功能随版本交付。
OPTIMUS JI / HARDWARE
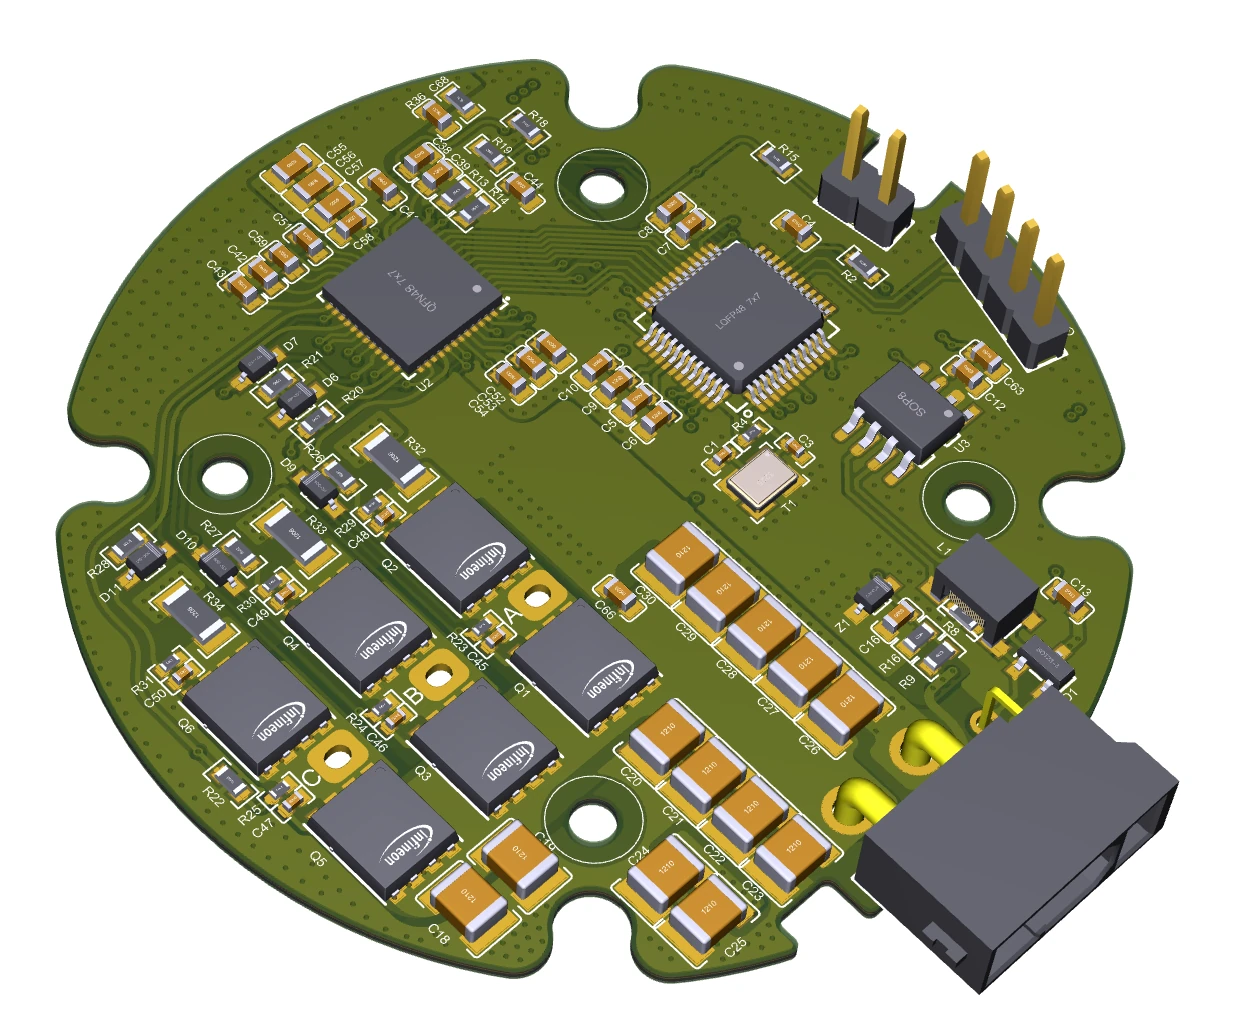
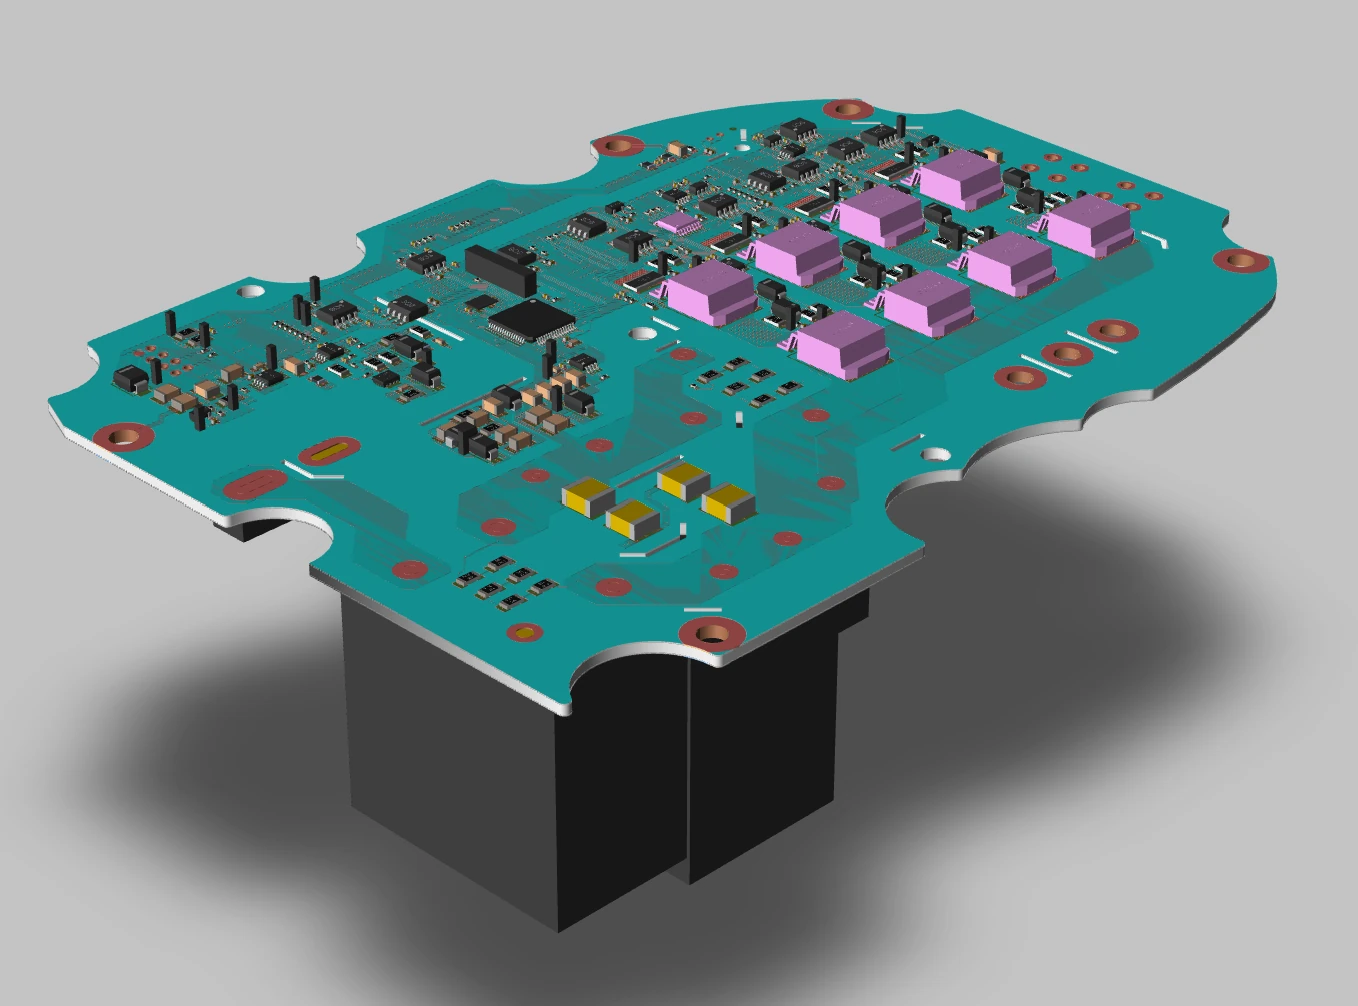
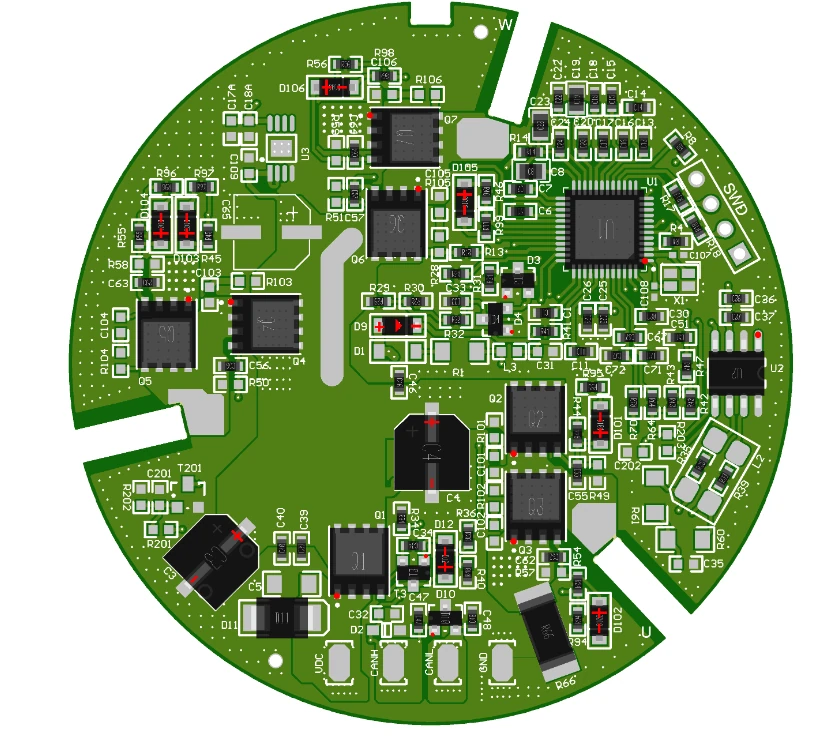
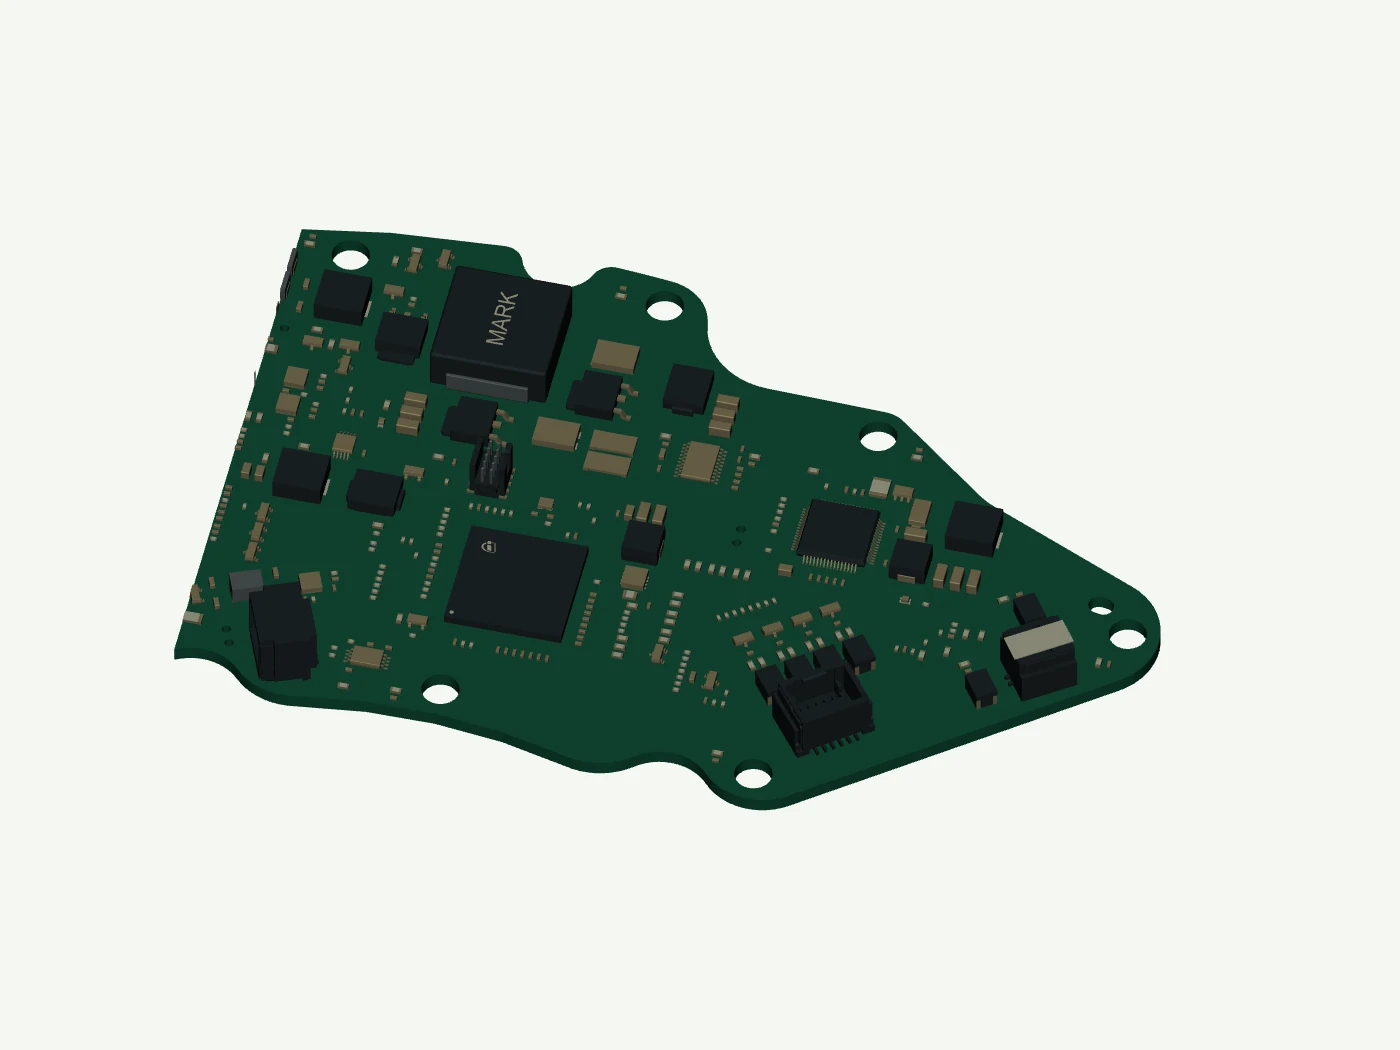
从控制算法到驱动硬件,按电机、供电与安装空间匹配设计。
电压、功率、接口及外形按项目需求确认;图示不代表所有应用均采用同一硬件。
02 / 应用领域
低空飞行器、汽车与工业设备面向不同任务,但都从电机、负载与控制需求出发。关节驱动是这套技术的一项应用,不限定单一电压。
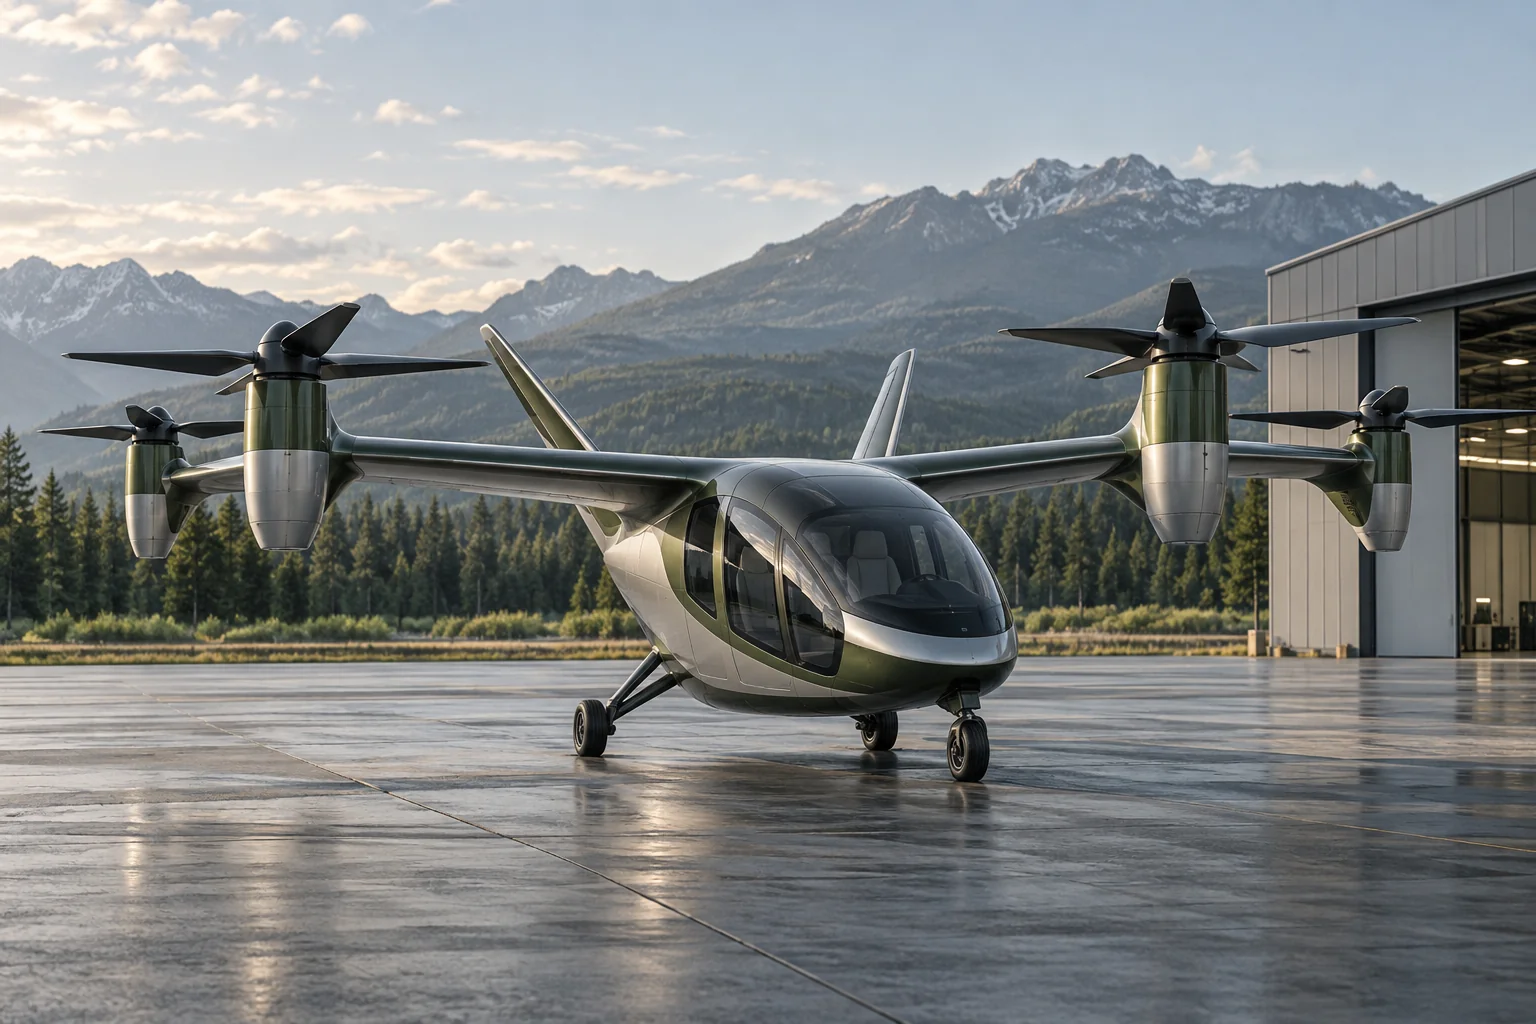
面向eVTOL与无人机项目,提供电推进控制及辅助电驱的联合开发。围绕电机特性、任务工况、热设计和系统接口定义验证范围。
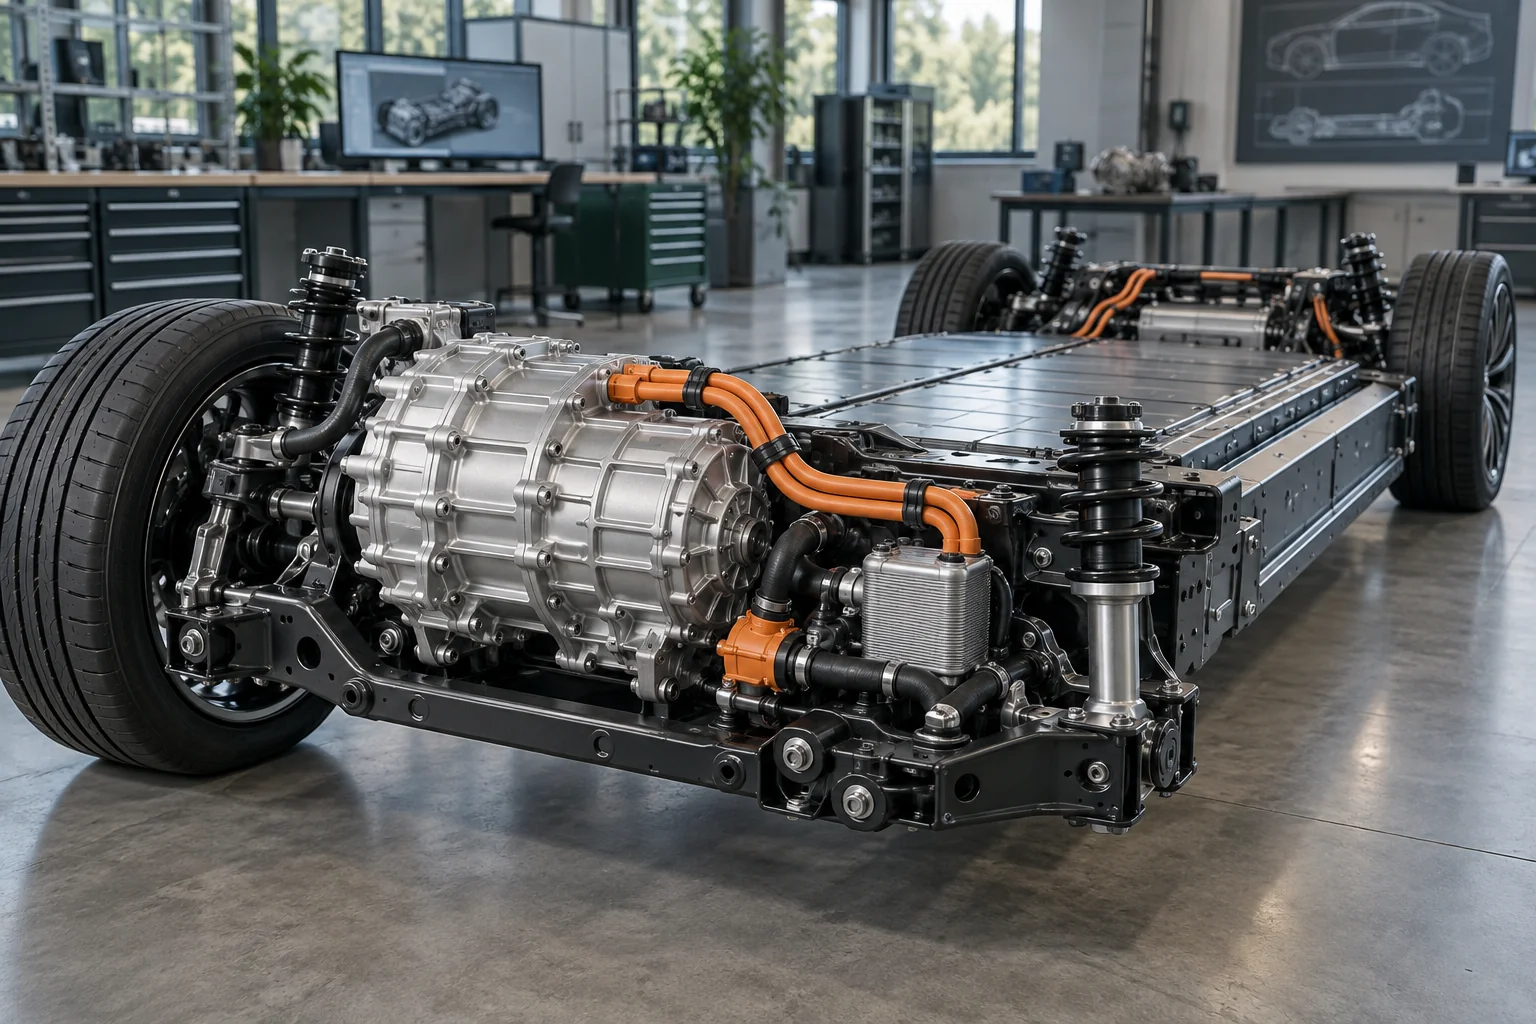
覆盖低压泵、风机与执行器控制,以及高压电机驱动项目开发。结合团队汽车电驱经验,协同推进算法、功率级、诊断与整车接口。
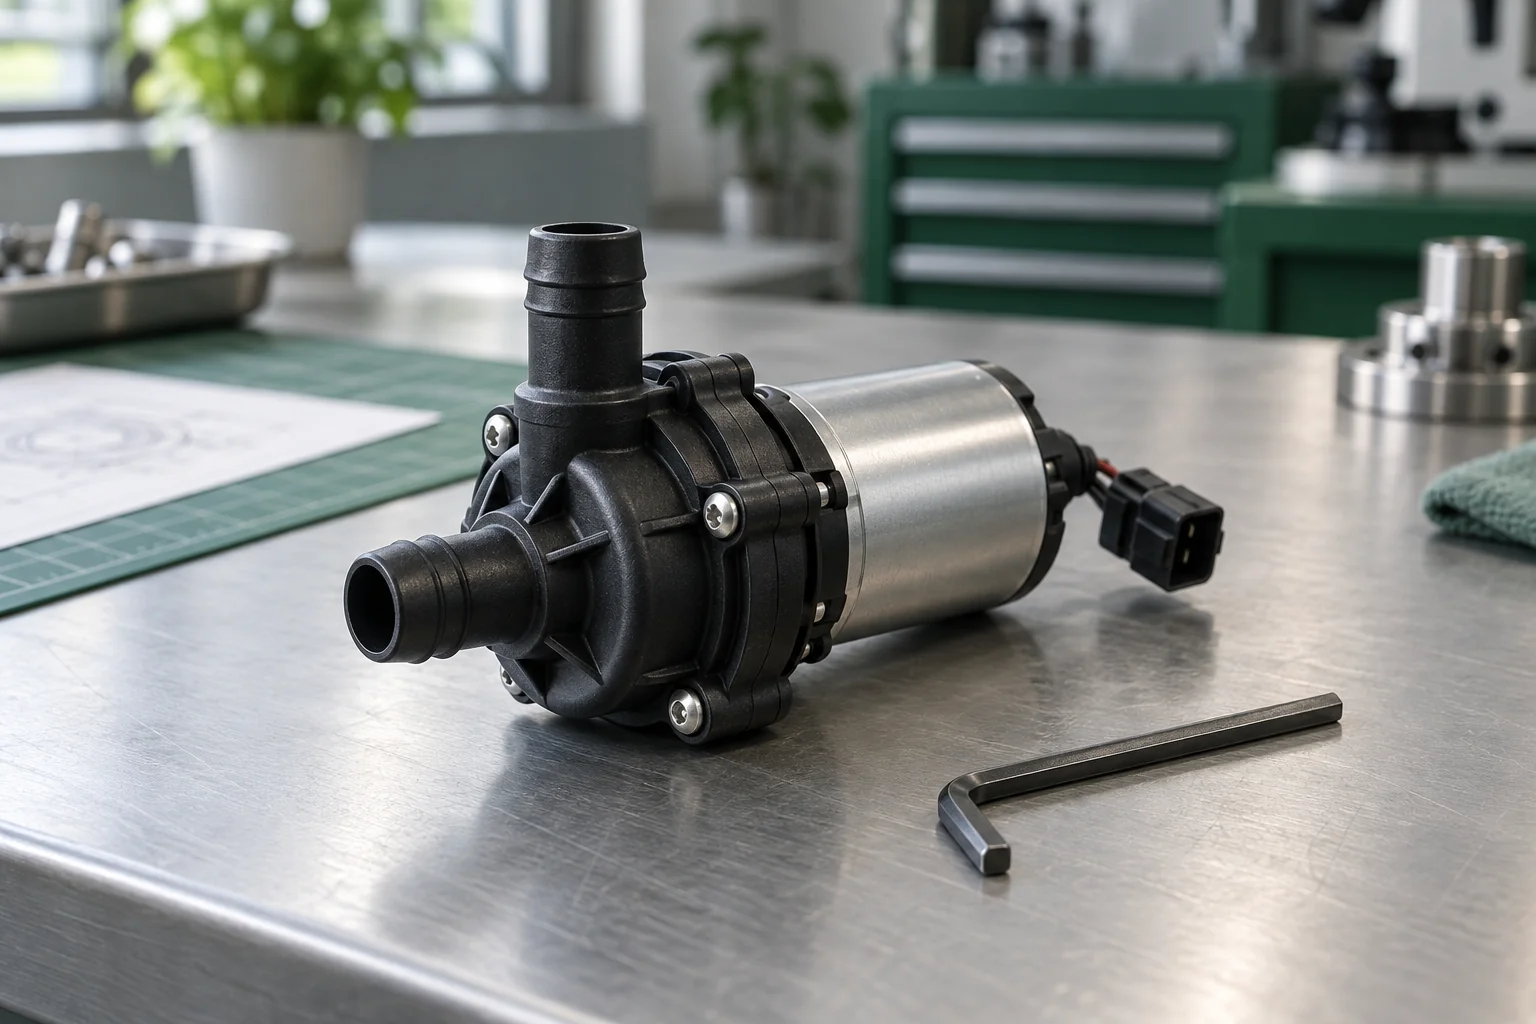
面向泵、风机、压缩机及工业执行器,按启动负载、调速范围和工作周期适配永磁电机驱动,联合优化噪声、温升与运行稳定性。
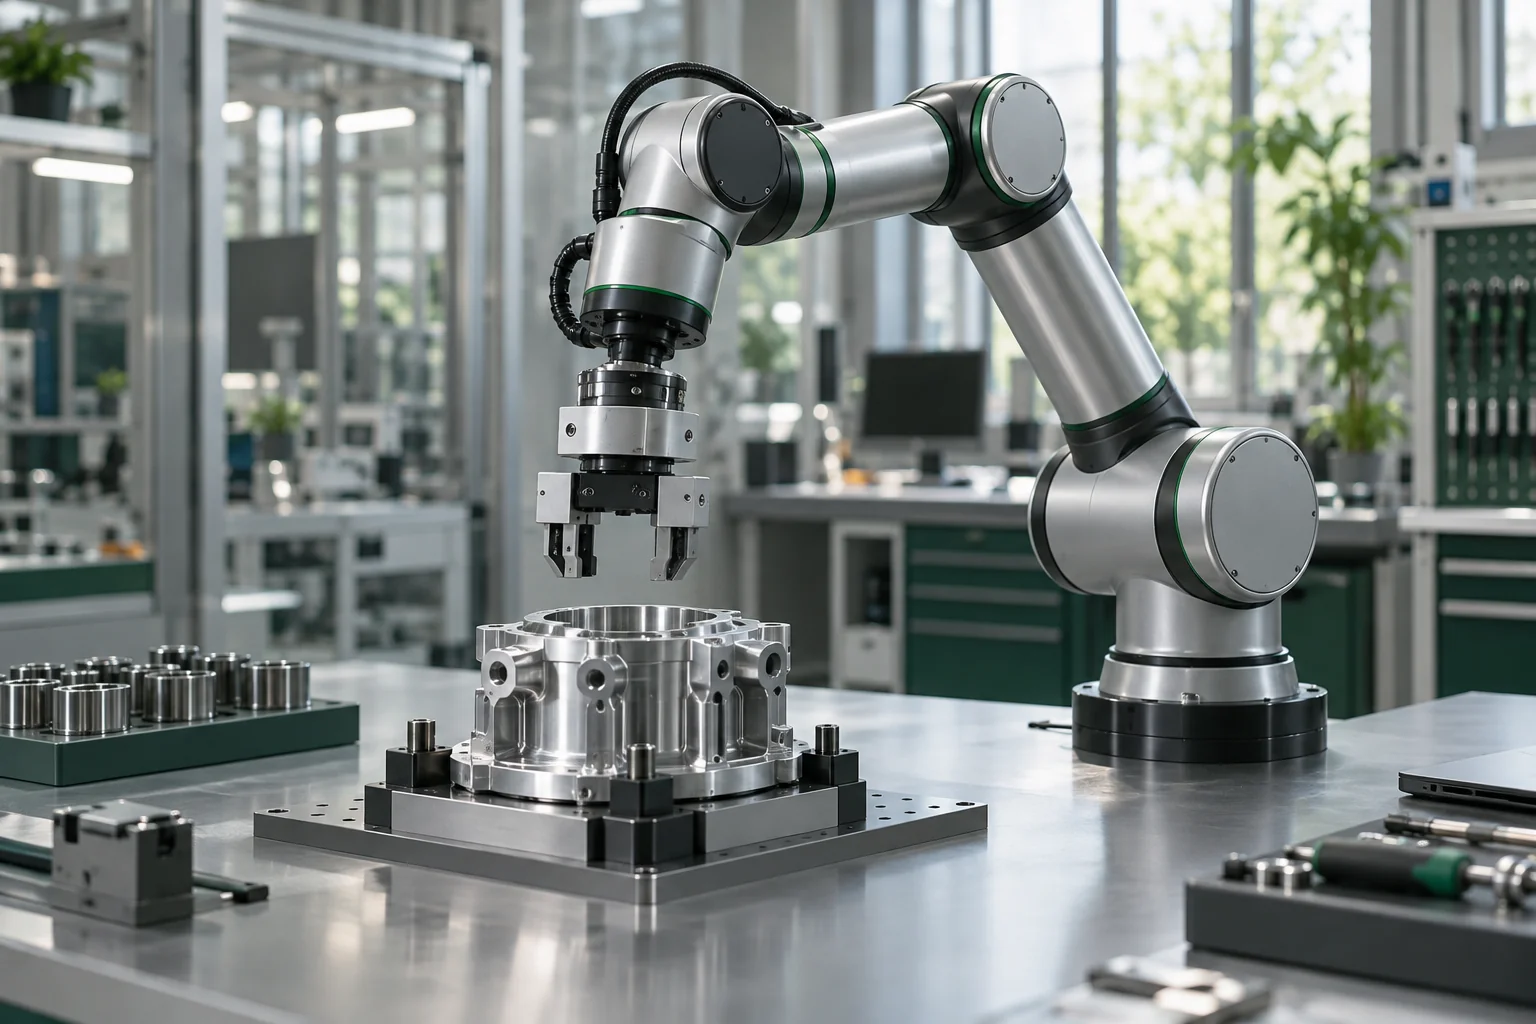
面向不同电压、功率和结构需求,协同设计关节驱动。围绕位置、速度与扭矩控制,优化低速品质、连续负载和系统接入。
配套感知与交互模块
集成蓝牙、IMU、MCU、硬件唤醒与模拟/数字输入输出资源。为运动感知、设备交互和辅助控制提供紧凑硬件基础,应用固件按需求开发。
03 / 合作流程
电机、负载、电压、接口与项目目标。
算法、功率级、结构与通信协同。
台架测试、参数标定与系统联调。
确认版本、验收范围与后续供货。