FOC・モーション制御
モーターと負荷に応じたセンサー付き・センサーレス制御、動特性と低速応答の調整。
永久磁石モーターの駆動・制御
PMSM・BLDC制御を技術の基盤に、FOCアルゴリズム、電力段、開発ツールを協調設計。電圧・負荷・接続条件に合わせ、電動航空、車載システム、産業用モーションに応用します。
BLDC / PMSM · FOC · CAN / CANopen
永久磁石モーター駆動・協調設計
センサー付き・センサーレスFOC・オブザーバー・MTPA/弱め界磁
シングルシャント電流再構成・PWM/ADC同期・SVPWM
ゲート駆動シーケンス・過電流保護・故障状態管理
Simulink → 組込み制御・XCP/A2L・ベンチ検証
01 / コア技術
永久磁石モーター向け駆動ハードウェア、制御ソフトウェア、適合開発を提供。モデル開発、ベンチ試験、システム調整を通じ、動的応答、低速運転、連続負荷、診断性を検証します。
モーターと負荷に応じたセンサー付き・センサーレス制御、動特性と低速応答の調整。
電源、ピーク・連続負荷、実装、冷却条件からハードウェアを定義します。
Joint Drive Studioによるパラメーター、波形、故障ログ、更新の調整。機能は納入版によります。
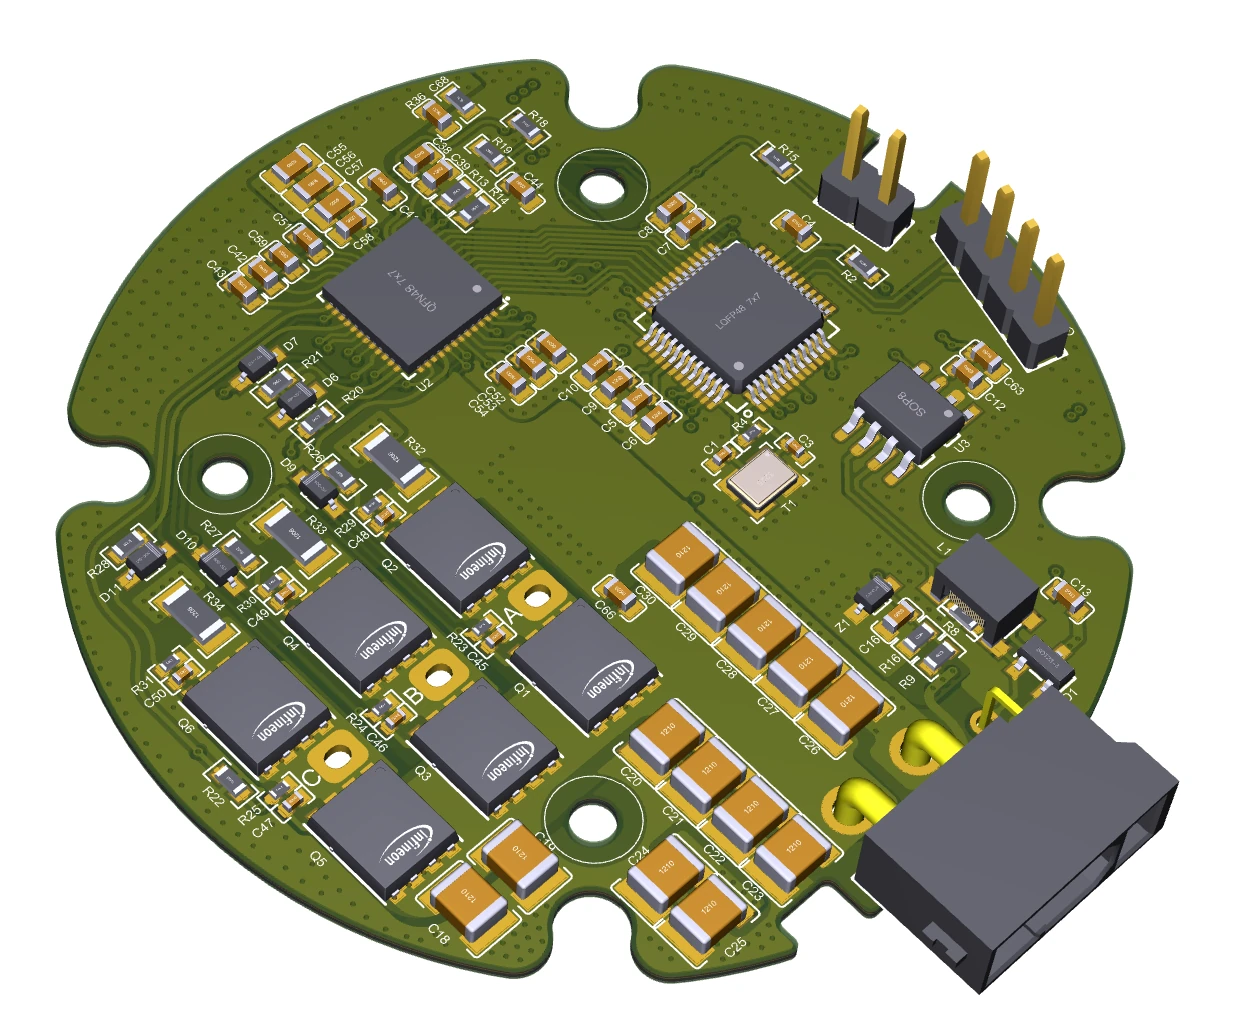
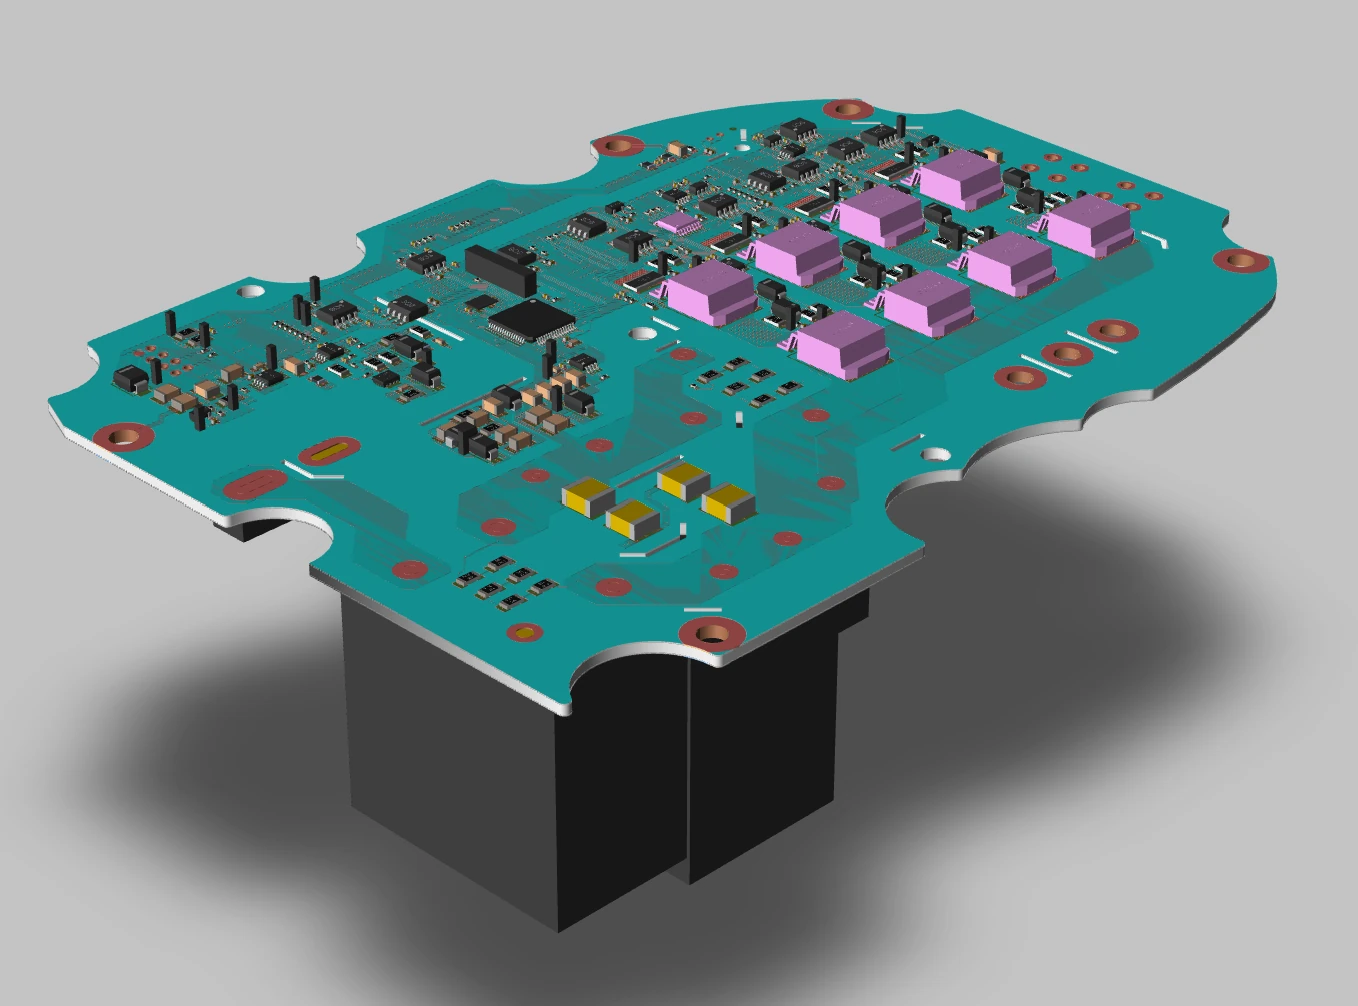
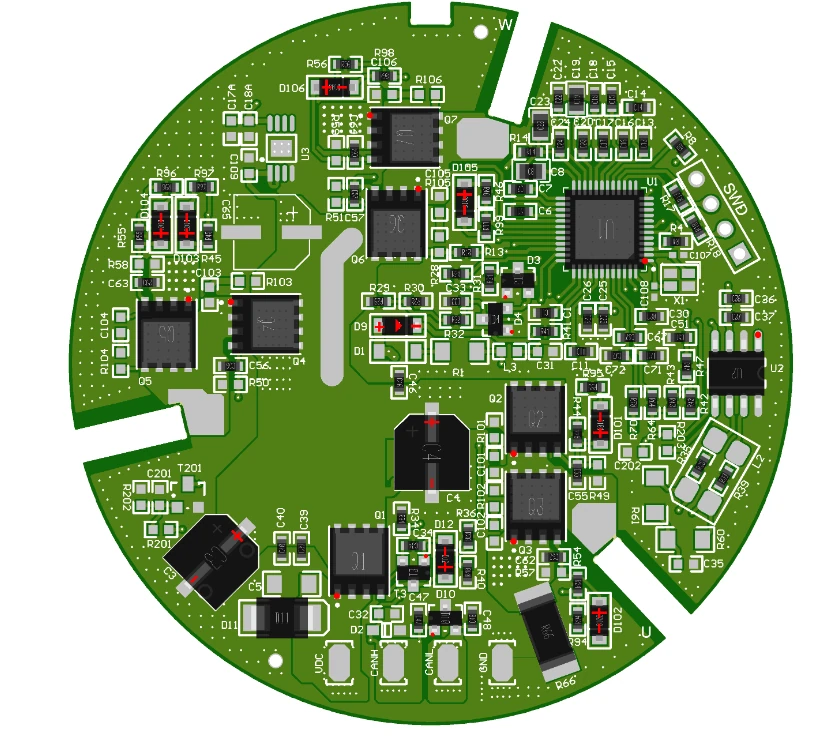
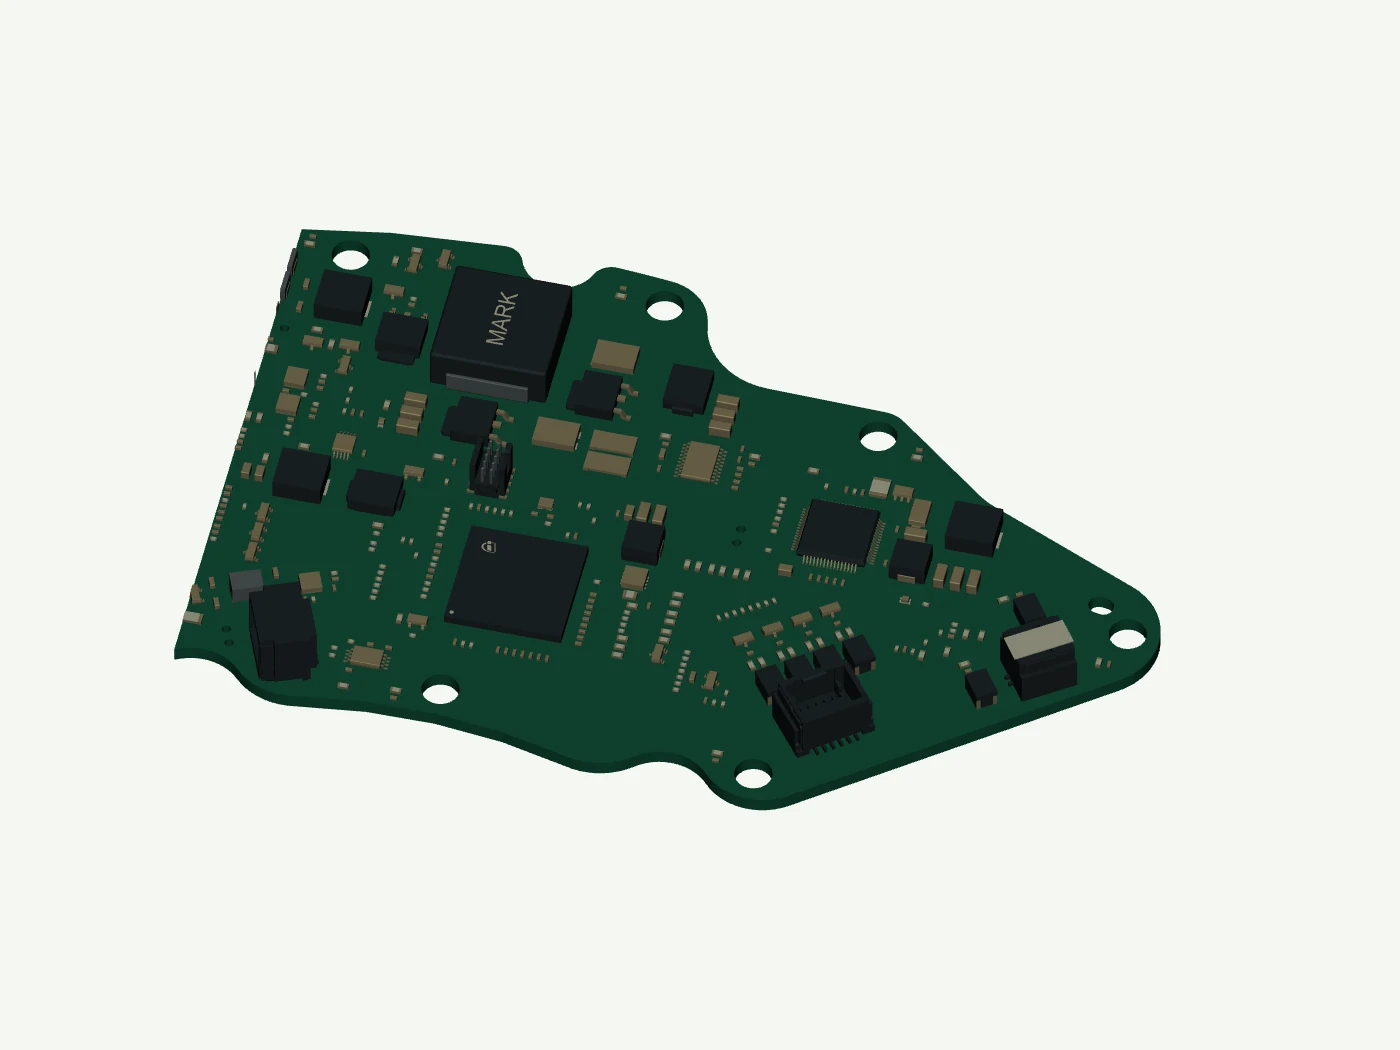
OPTIMUS JI / HARDWARE
制御アルゴリズムから駆動ハードウェアまで、モーター、電源、設置スペースに合わせて設計。
 ↗ 画像を拡大
 ↗ 画像を拡大
 ↗ 画像を拡大
 ↗ 画像を拡大
電圧、出力、インターフェース、形状は案件ごとに確認し、用途に応じたハードウェアを設計します。
02 / 用途分野
航空機、車両、産業機器では求められる条件が異なります。モーター・負荷・制御要件を起点に設計し、関節駆動もその応用の一つとして電圧を個別に定義します。
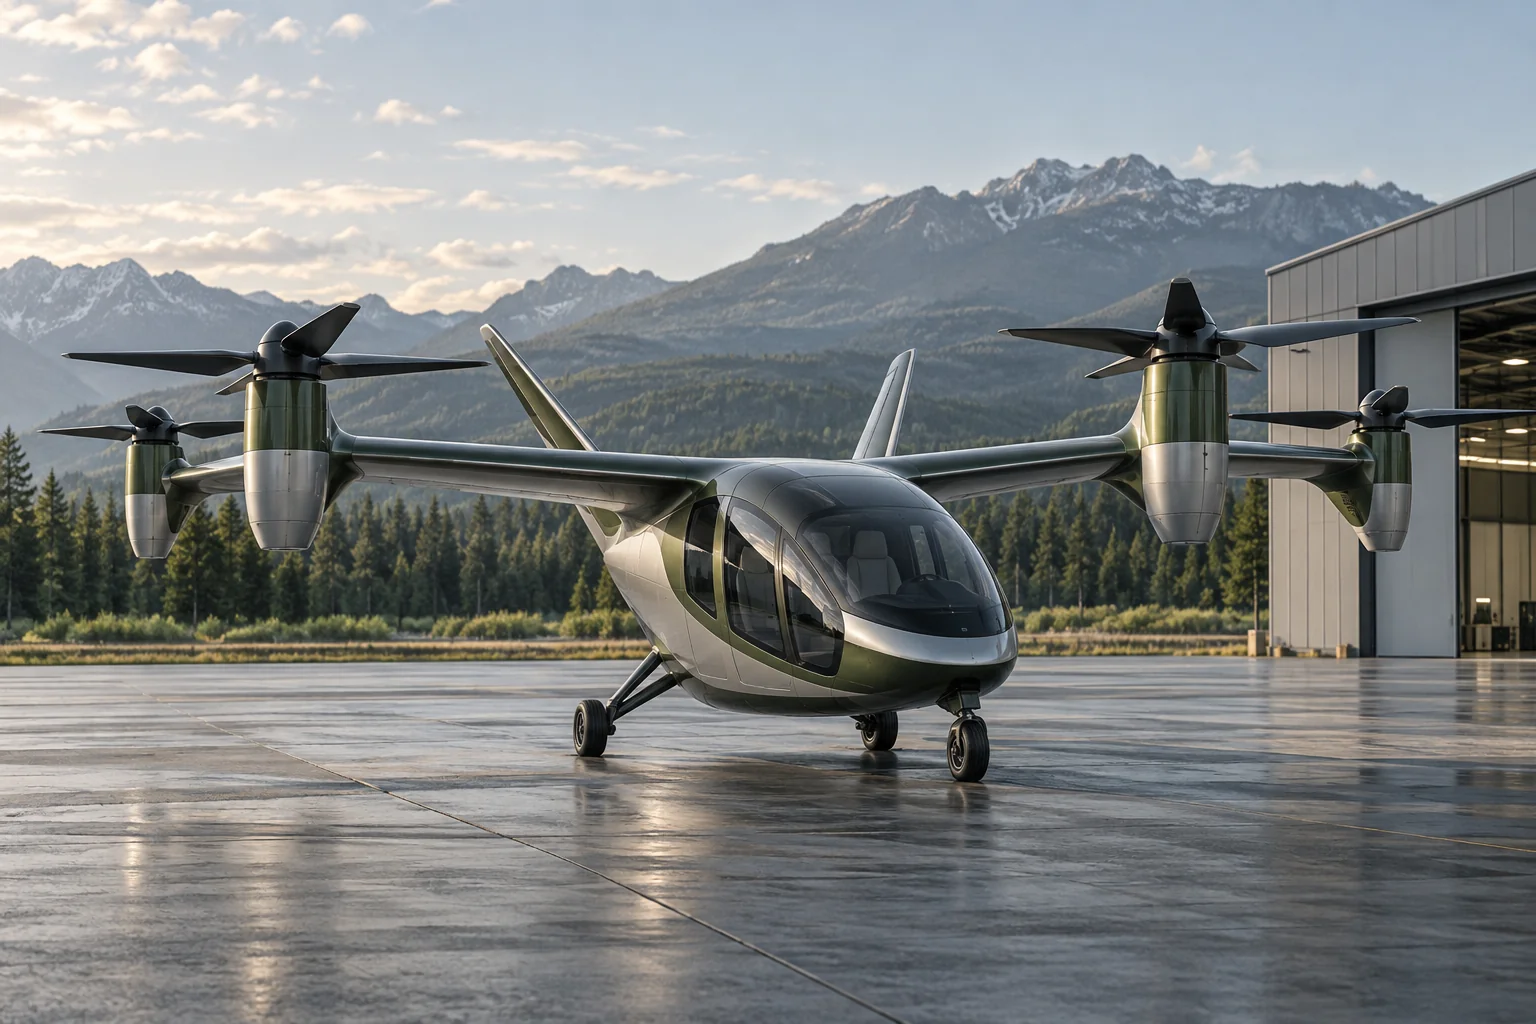
eVTOL・無人航空機向けの推進制御と補機駆動を共同開発。モーター特性、運用条件、熱設計、システム接続に基づき検証範囲を定義します。
機能、電源範囲、性能、納入状態はプロジェクト仕様にて確認します。
プロジェクトのご相談 ↗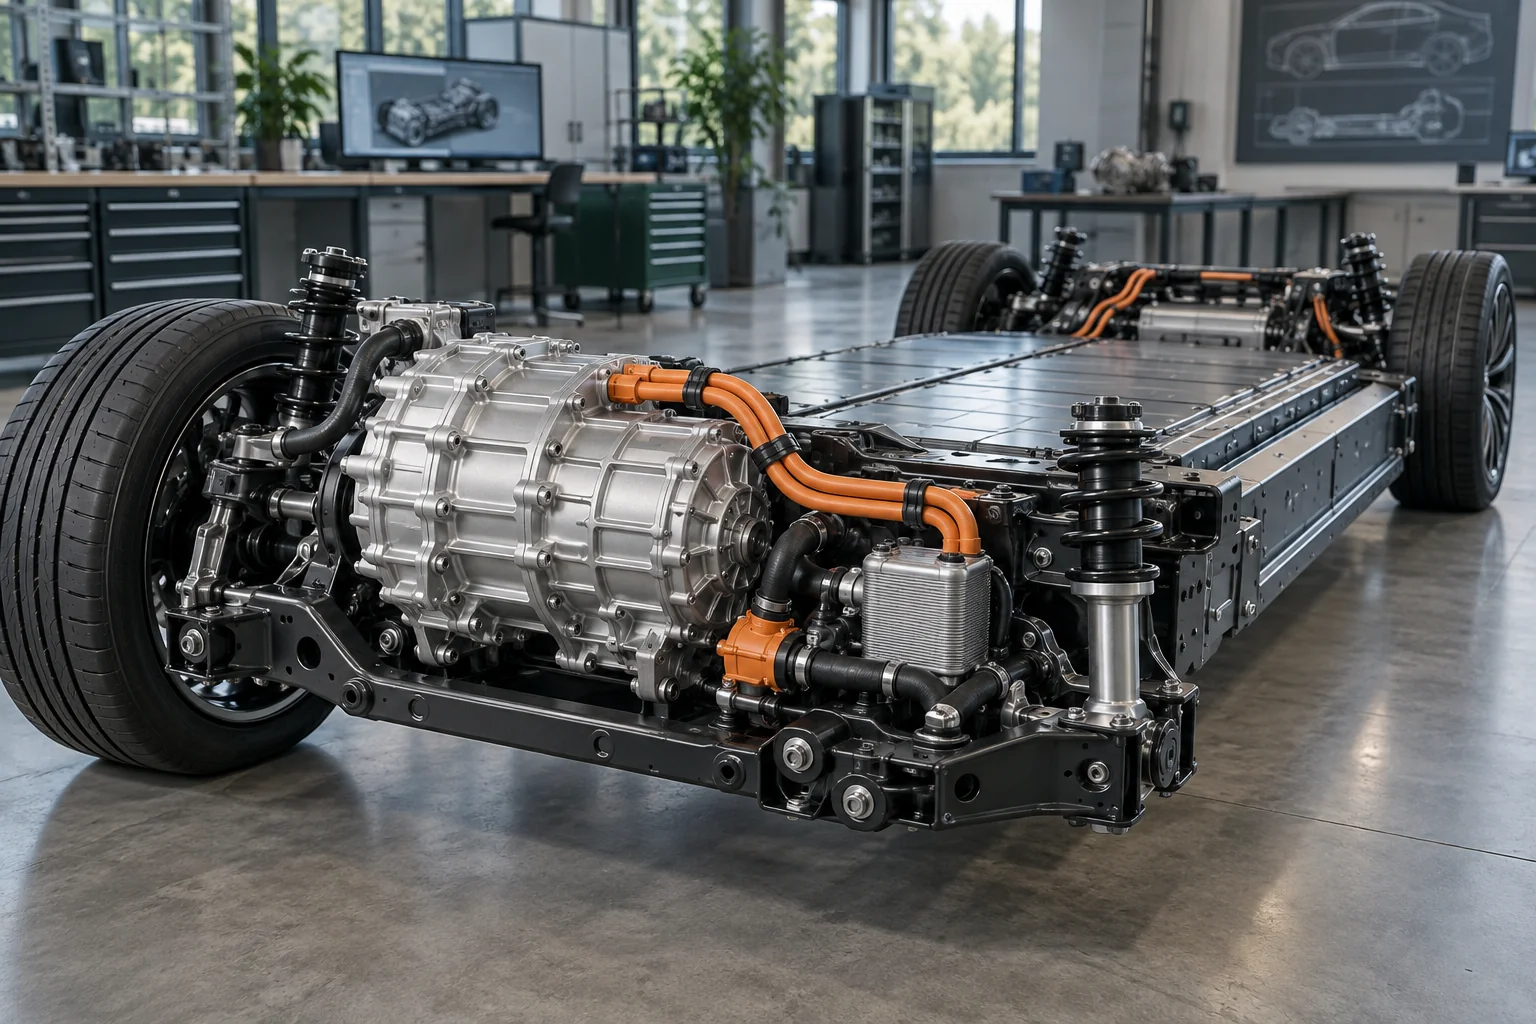
低電圧ポンプ・ファン・アクチュエーターの制御から高電圧モータードライブ開発まで。チームの車載開発経験をアルゴリズム、電力段、診断、車両接続に活かします。
機能、電源範囲、性能、納入状態はプロジェクト仕様にて確認します。
プロジェクトのご相談 ↗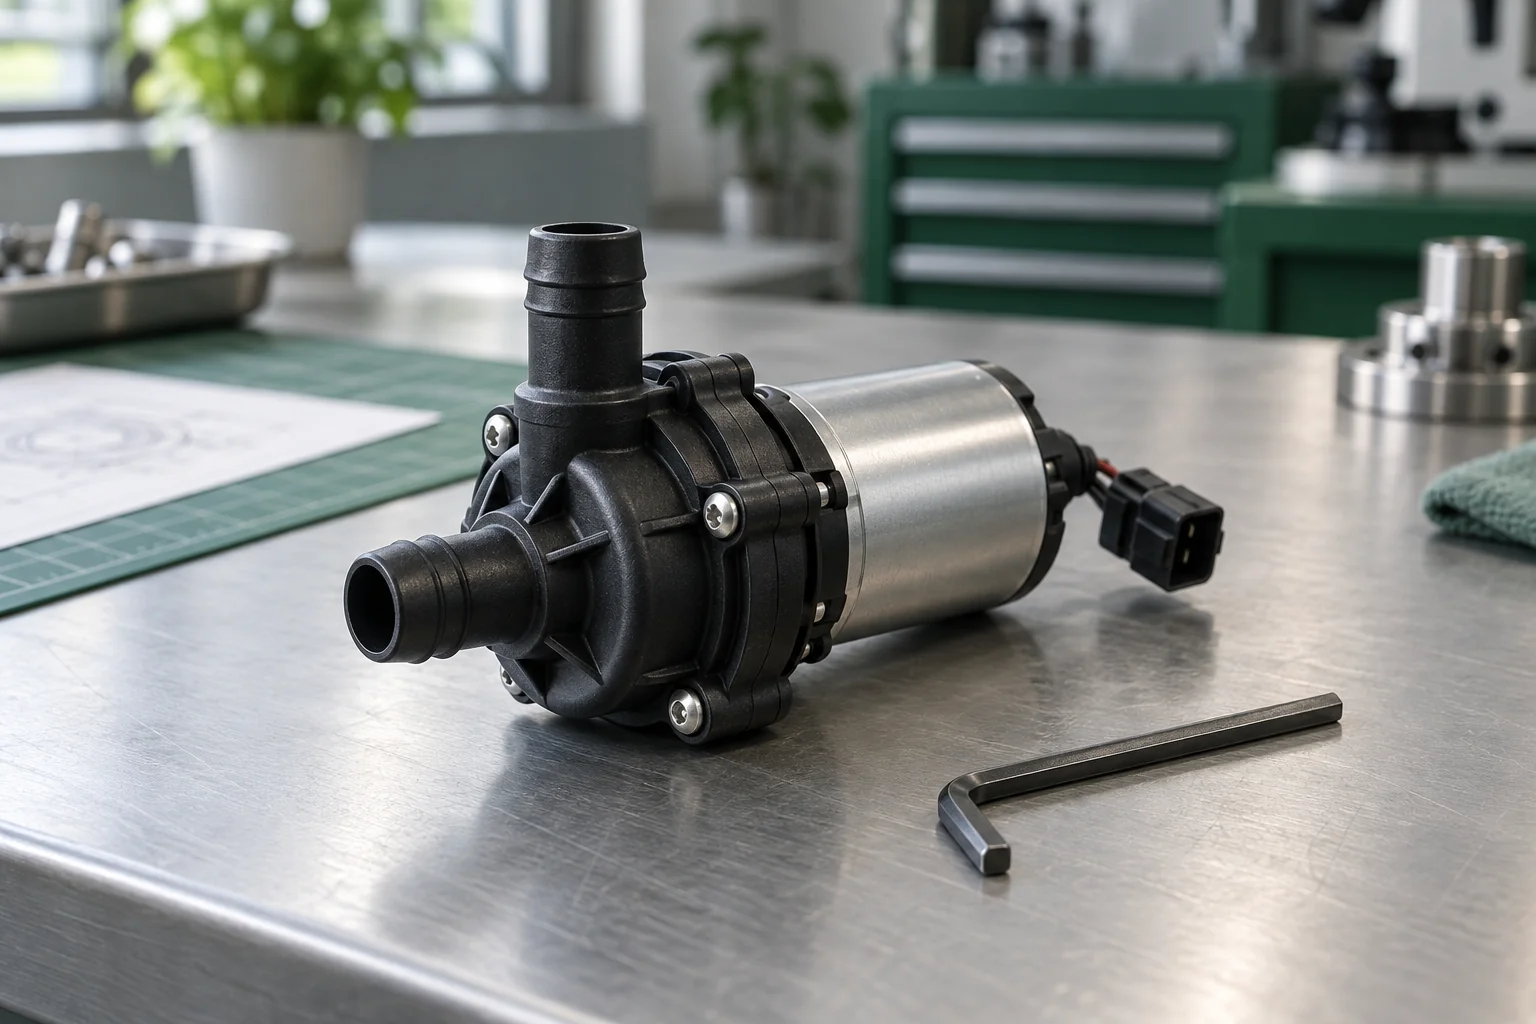
ポンプ、ファン、コンプレッサー、産業用アクチュエーター向けに、起動負荷・速度範囲・運転周期に合わせて設計。騒音、温度上昇、安定性を調整します。
機能、電源範囲、性能、納入状態はプロジェクト仕様にて確認します。
プロジェクトのご相談 ↗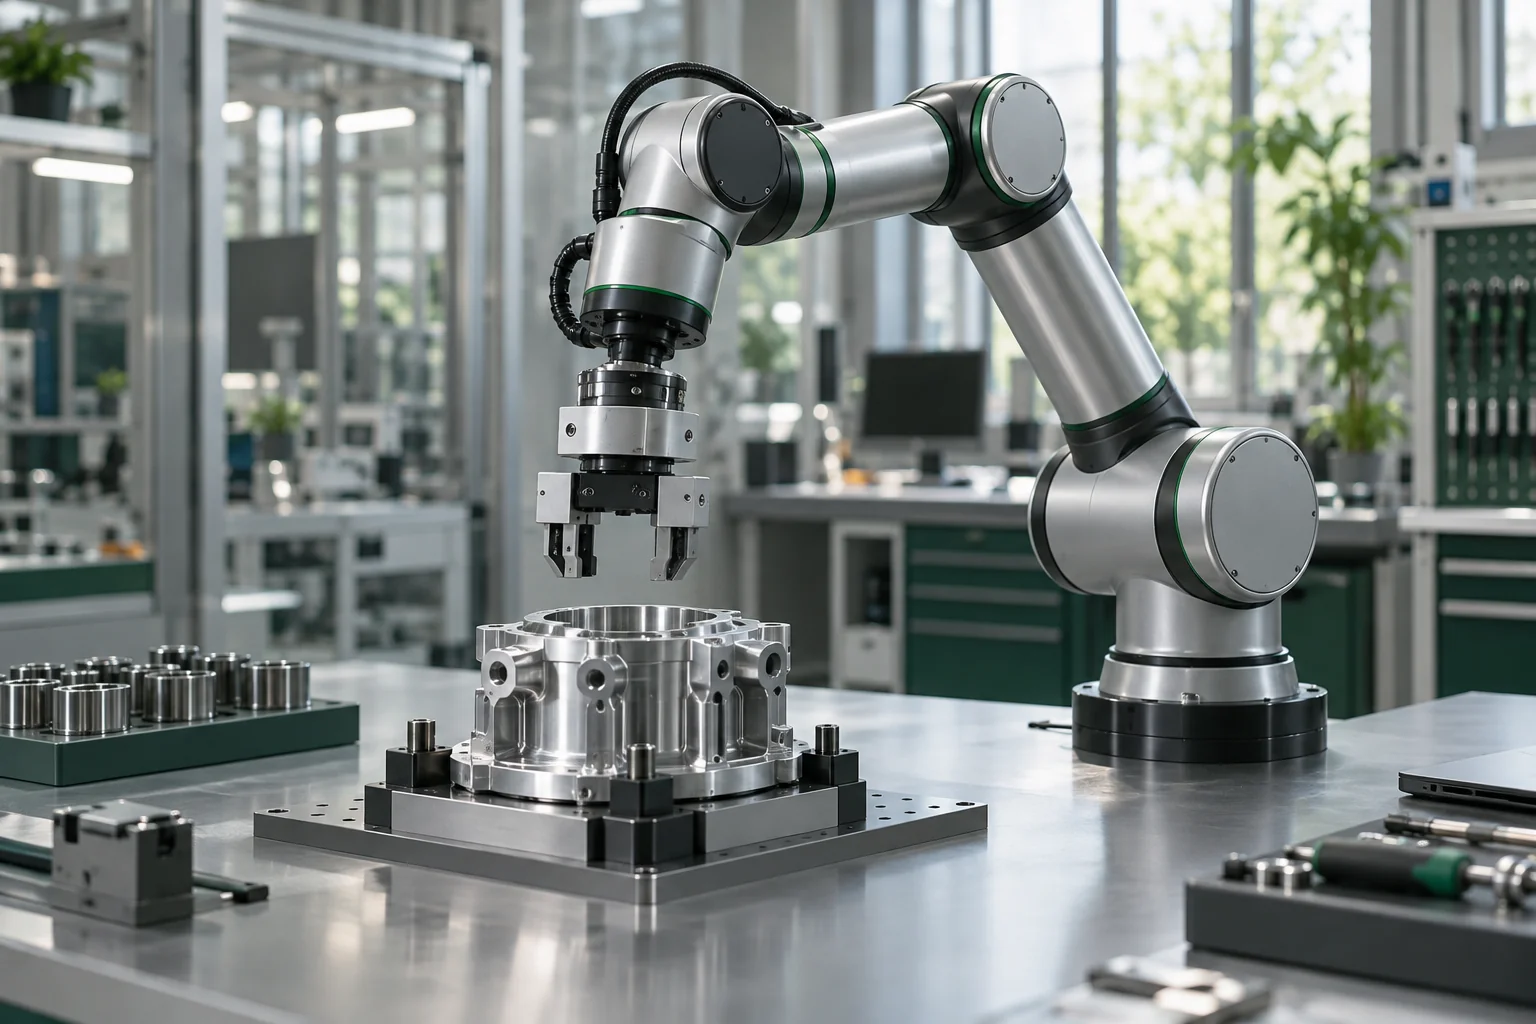
電圧、出力、実装空間に合わせた関節ドライブ。位置・速度・トルク制御を軸に、低速性能、連続負荷、システム接続を最適化します。
機能、電源範囲、性能、納入状態はプロジェクト仕様にて確認します。
プロジェクトのご相談 ↗補助センシング・インタラクション
Bluetooth、IMU、MCU、ハードウェア起動、アナログ・デジタル入出力を小型基板に集約。動作検知と補助制御の基盤に、用途別ファームウェアを開発します。
03 / 開発の流れ
モーター、負荷、電圧、接続、開発目標を確認。
アルゴリズム、電力段、構造、通信を調整。
ベンチ試験、適合、システム調整。
バージョン、受入条件、供給計画を合意。
04 / LET’S BUILD
用途、モーター、現在の課題をお聞かせください。適合範囲、試作、次の検証を相談します。
zz@optimusji.com ↗中国・上海
Optimus Ji Technology Co., Ltd.