FOC und Bewegungsregelung
Sensorbasierte oder sensorlose Regelung passend zu Motor und Last.
ANTRIEBE FÜR PERMANENTMAGNETMOTOREN
PMSM- und BLDC-Regelung ist unsere Basis. FOC-Algorithmen, Leistungselektronik und Werkzeuge passend zu Spannung, Last und Schnittstellen—für elektrische Luftfahrt, Fahrzeuge und industrielle Bewegung.
BLDC / PMSM · FOC · CAN / CANopen
PM-Antriebe · integriertes Engineering
FOC mit/ohne Sensor · Beobachter · MTPA / Feldschwächung
Ein-Shunt-Rekonstruktion · PWM/ADC-Synchronisation · SVPWM
Gate-Treiber-Sequenzen · Überstromschutz · Fehlerzustände
Simulink → Embedded-Regelung · XCP / A2L · Prüfstand
01 / Kerntechnologie
Wir bieten Antriebshardware, Regelungsfirmware und Integration für Permanentmagnetmotoren. Modellbasierte Entwicklung, Prüfstand und Integration verbinden Algorithmen mit realen Lasten, Dynamik, niedrigen Drehzahlen und Diagnose.
Sensorbasierte oder sensorlose Regelung passend zu Motor und Last.
Hardware anhand von Versorgung, Spitzen-/Dauerlast, Bauraum und Kühlung definieren.
Joint Drive Studio für Parameter, Kurven, Fehlerprotokolle und Updates, je nach Version.
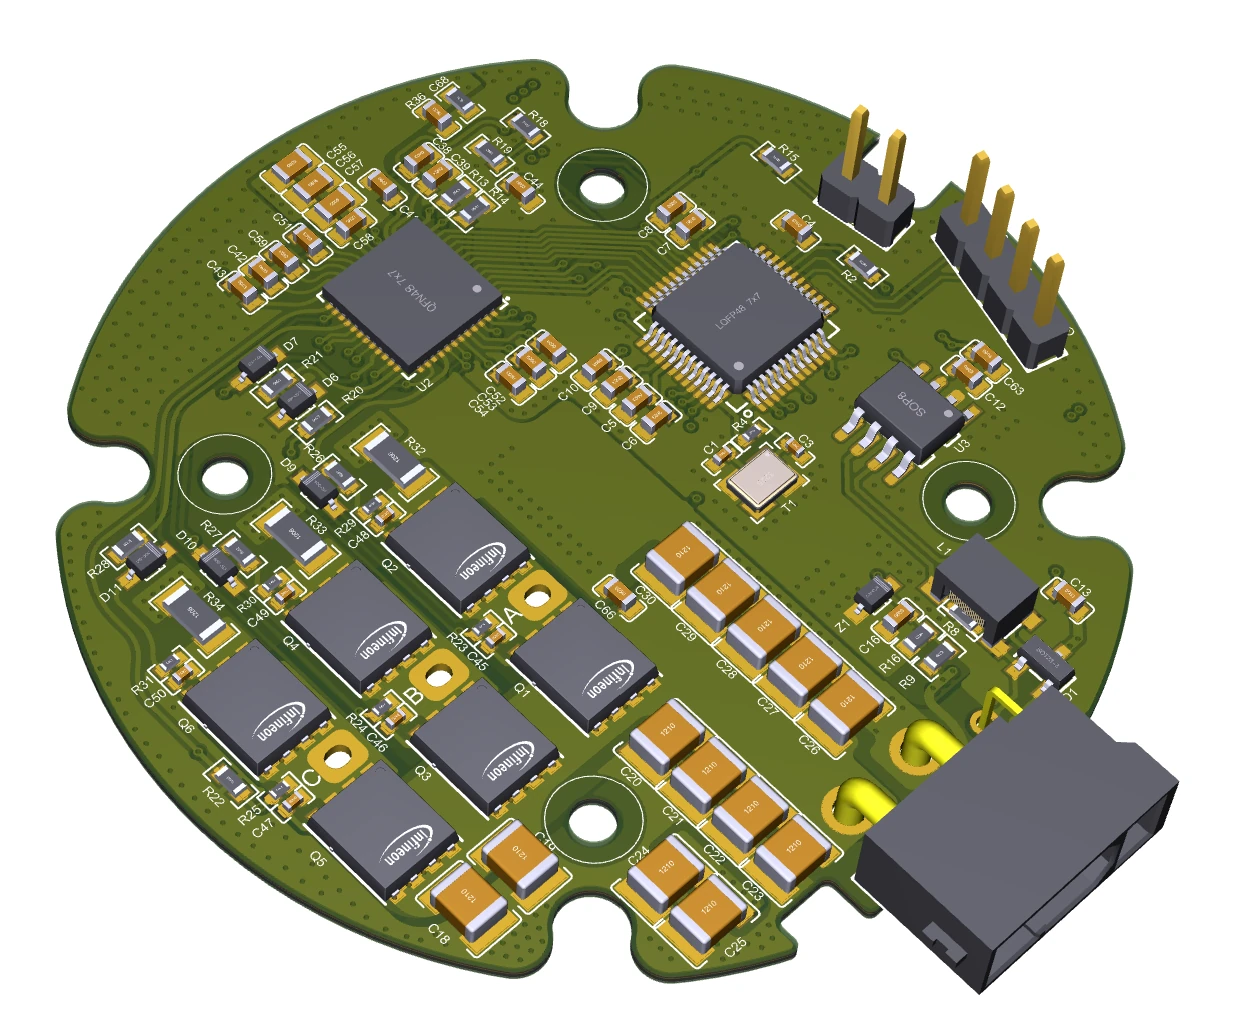
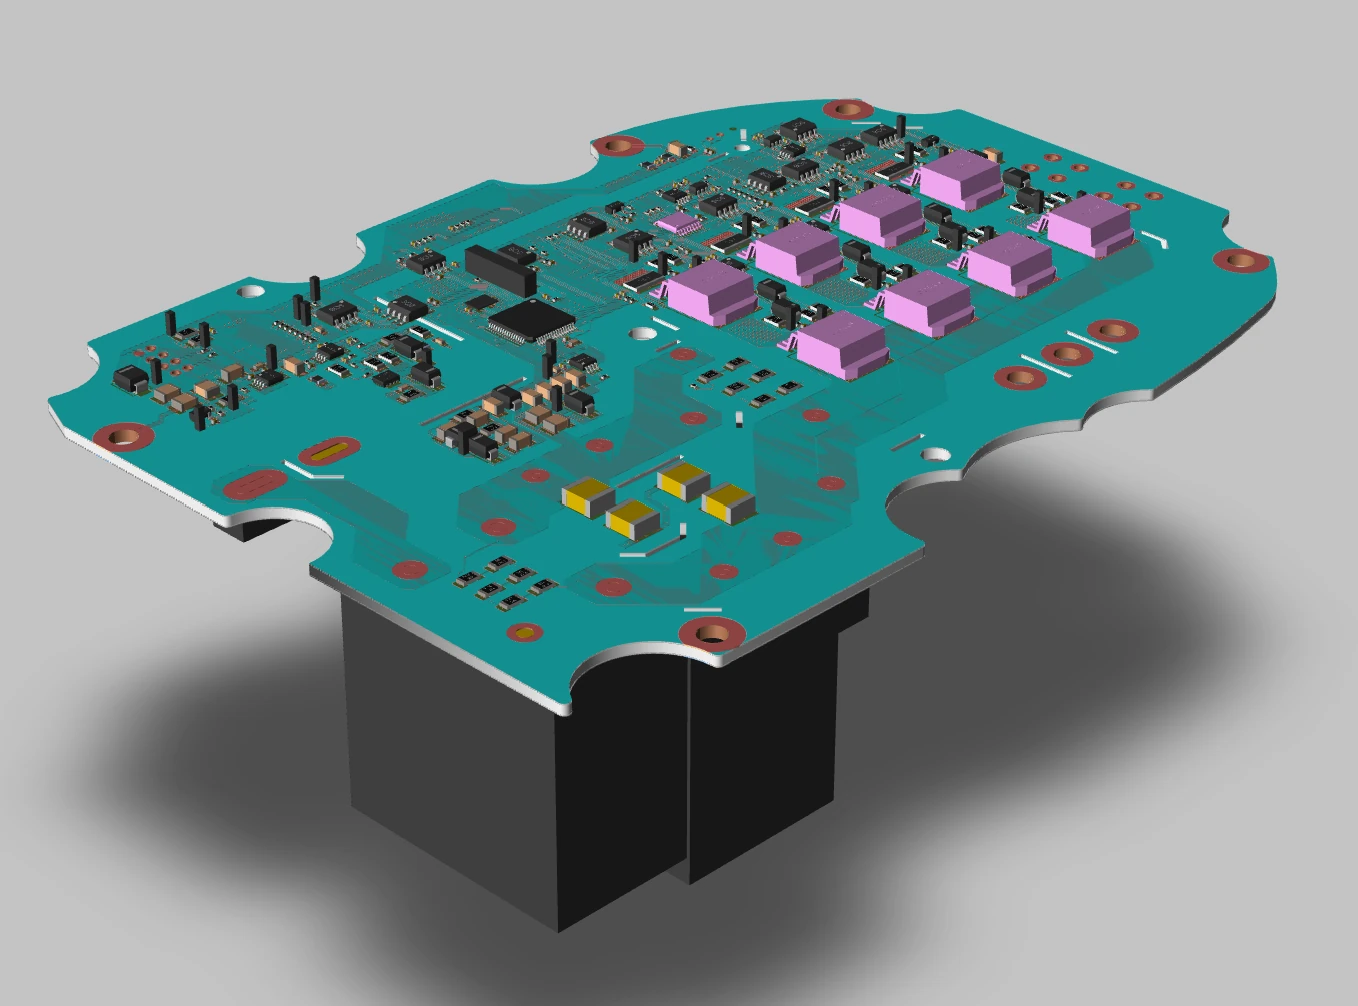
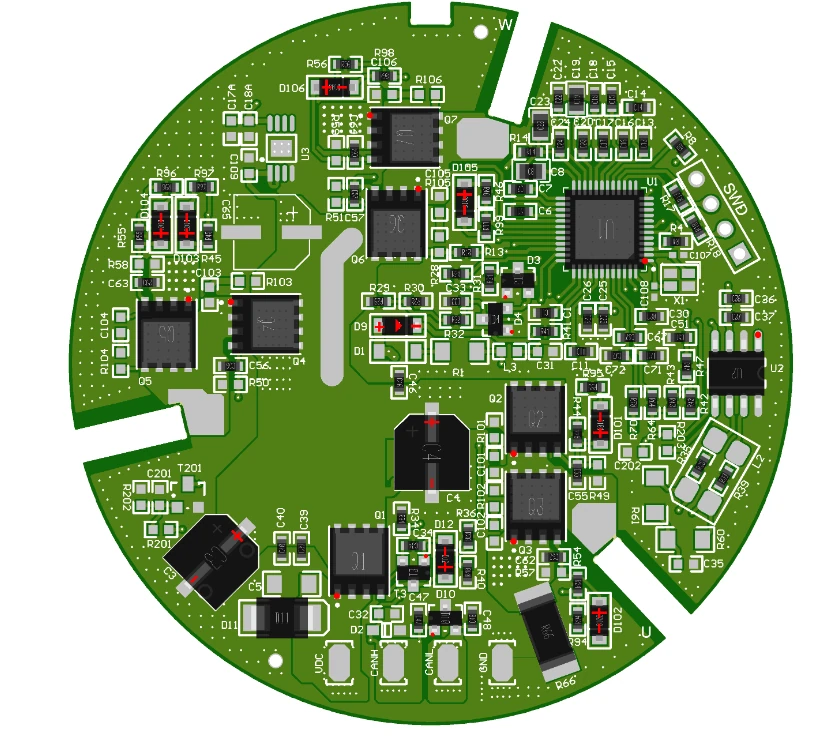
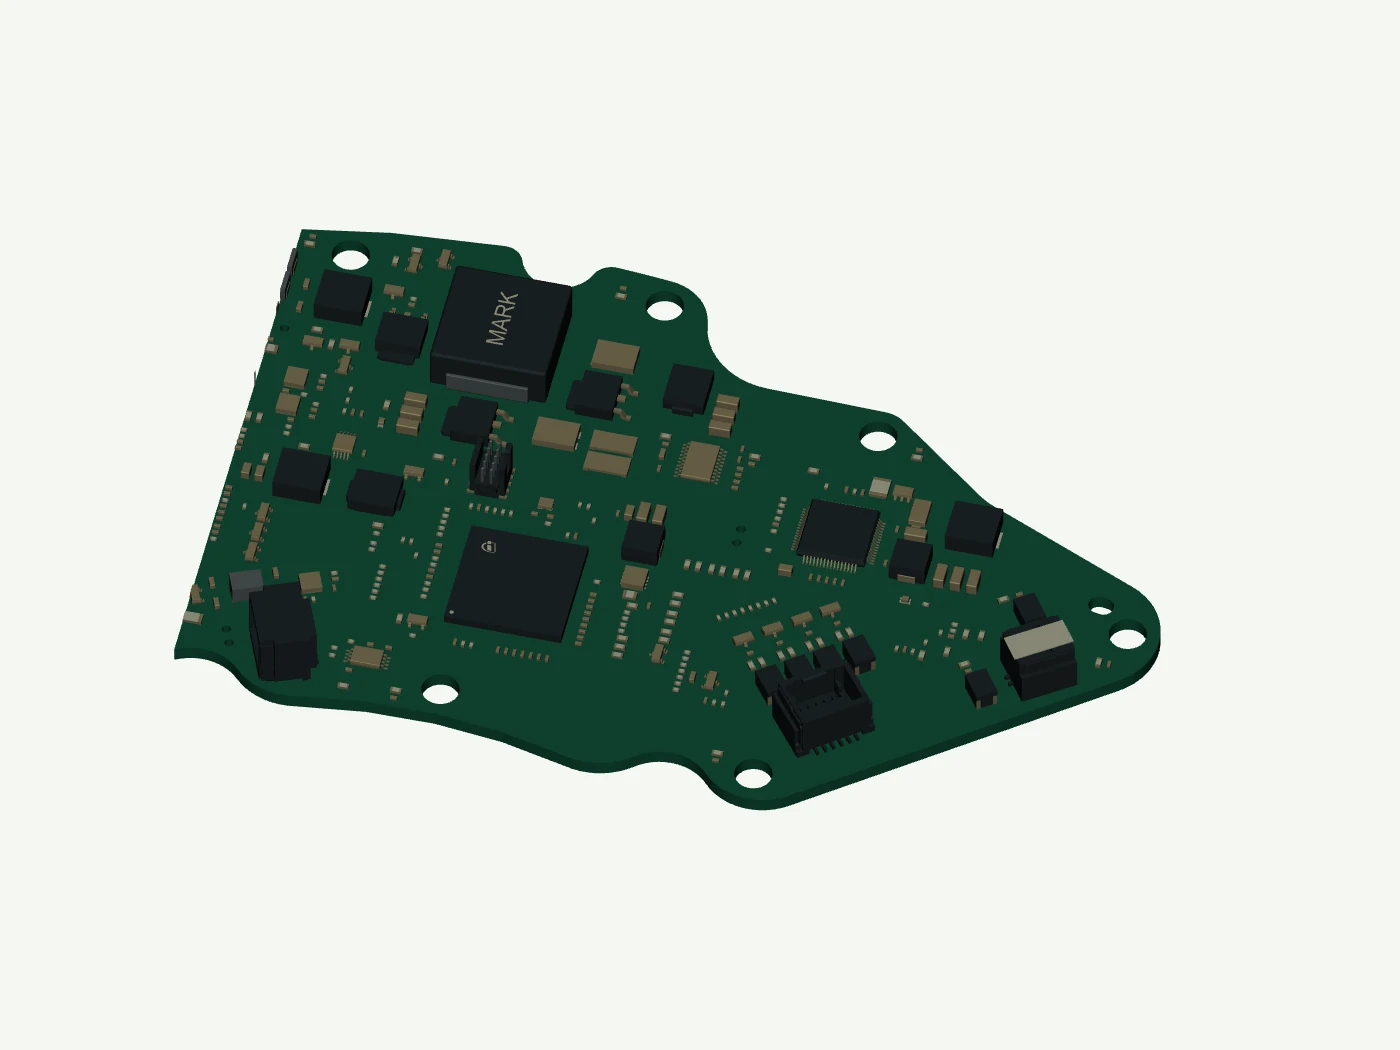
OPTIMUS JI / HARDWARE
Von Regelalgorithmen bis zur Hardware: Auslegung nach Motor, Versorgung und Bauraum.
 ↗ Großansicht
 ↗ Großansicht
 ↗ Großansicht
 ↗ Großansicht
Spannung, Leistung, Schnittstellen und Bauform werden projektspezifisch festgelegt; Anwendungen können unterschiedliche Hardware erfordern.
02 / Anwendungen
Fluggeräte, Fahrzeuge und Industrieanlagen stellen unterschiedliche Aufgaben. Motor, Last und Regelungsbedarf bestimmen die Lösung. Robotergelenke sind eine Anwendung; die Spannung wird projektspezifisch festgelegt.
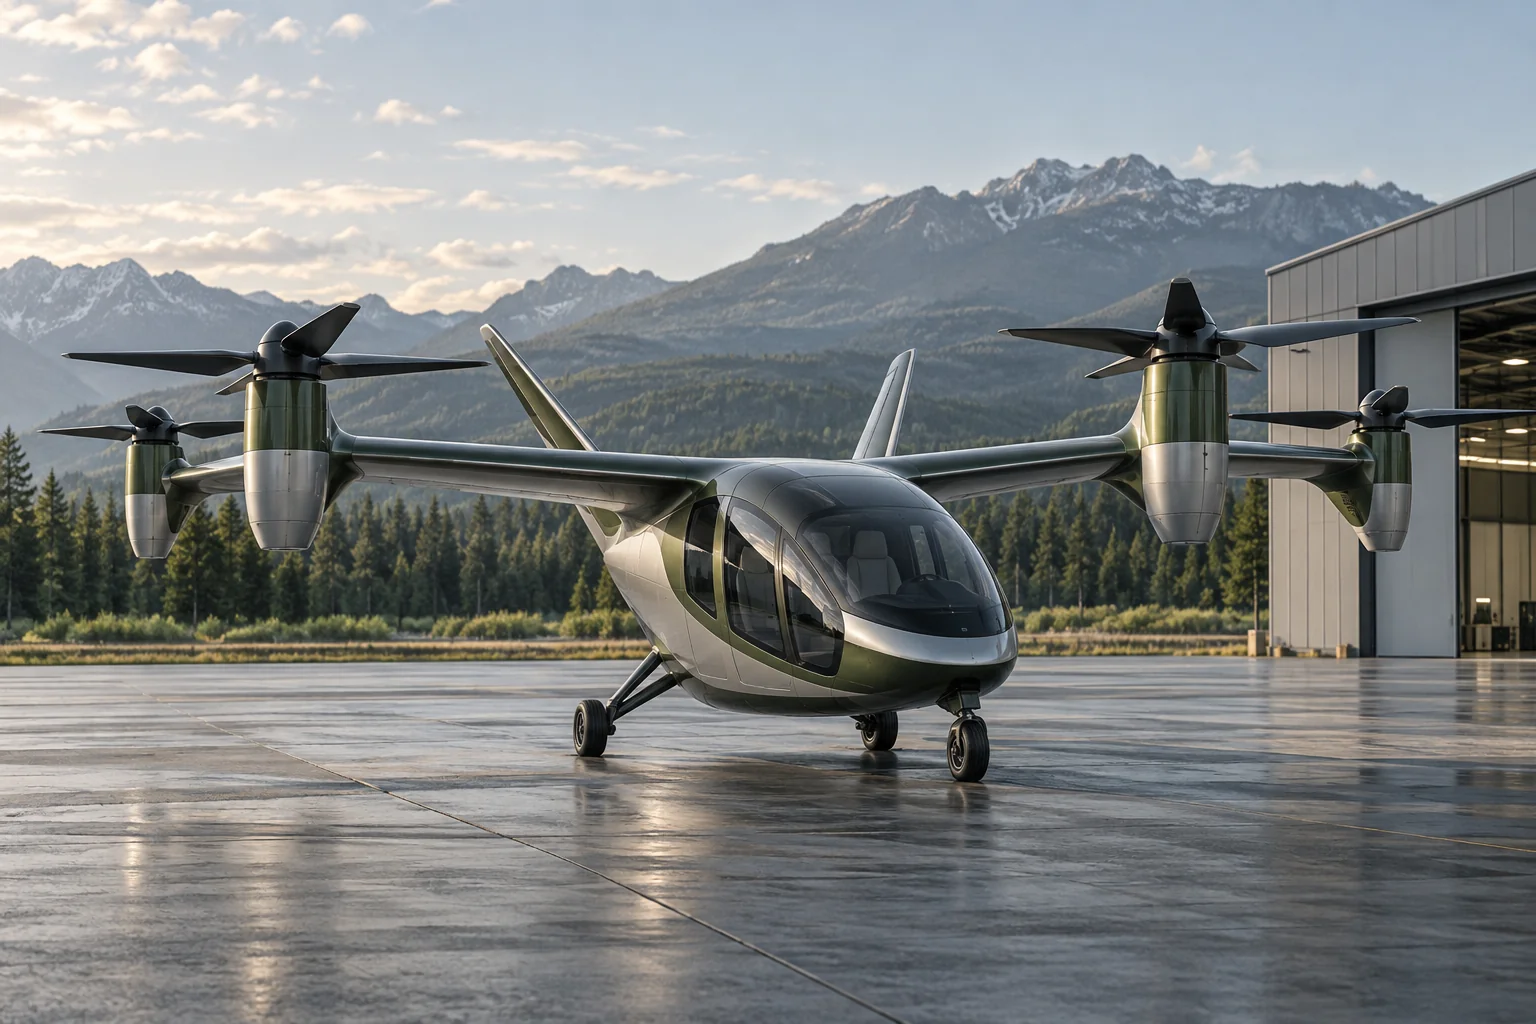
Gemeinsame Entwicklung von Antriebsregelung und Hilfsantrieben für eVTOL und UAV. Validierung anhand von Motor, Einsatzprofil, Thermik und Schnittstellen.
Funktionen, Versorgung, Leistung und Lieferstatus werden projektspezifisch bestätigt.
Projekt besprechen ↗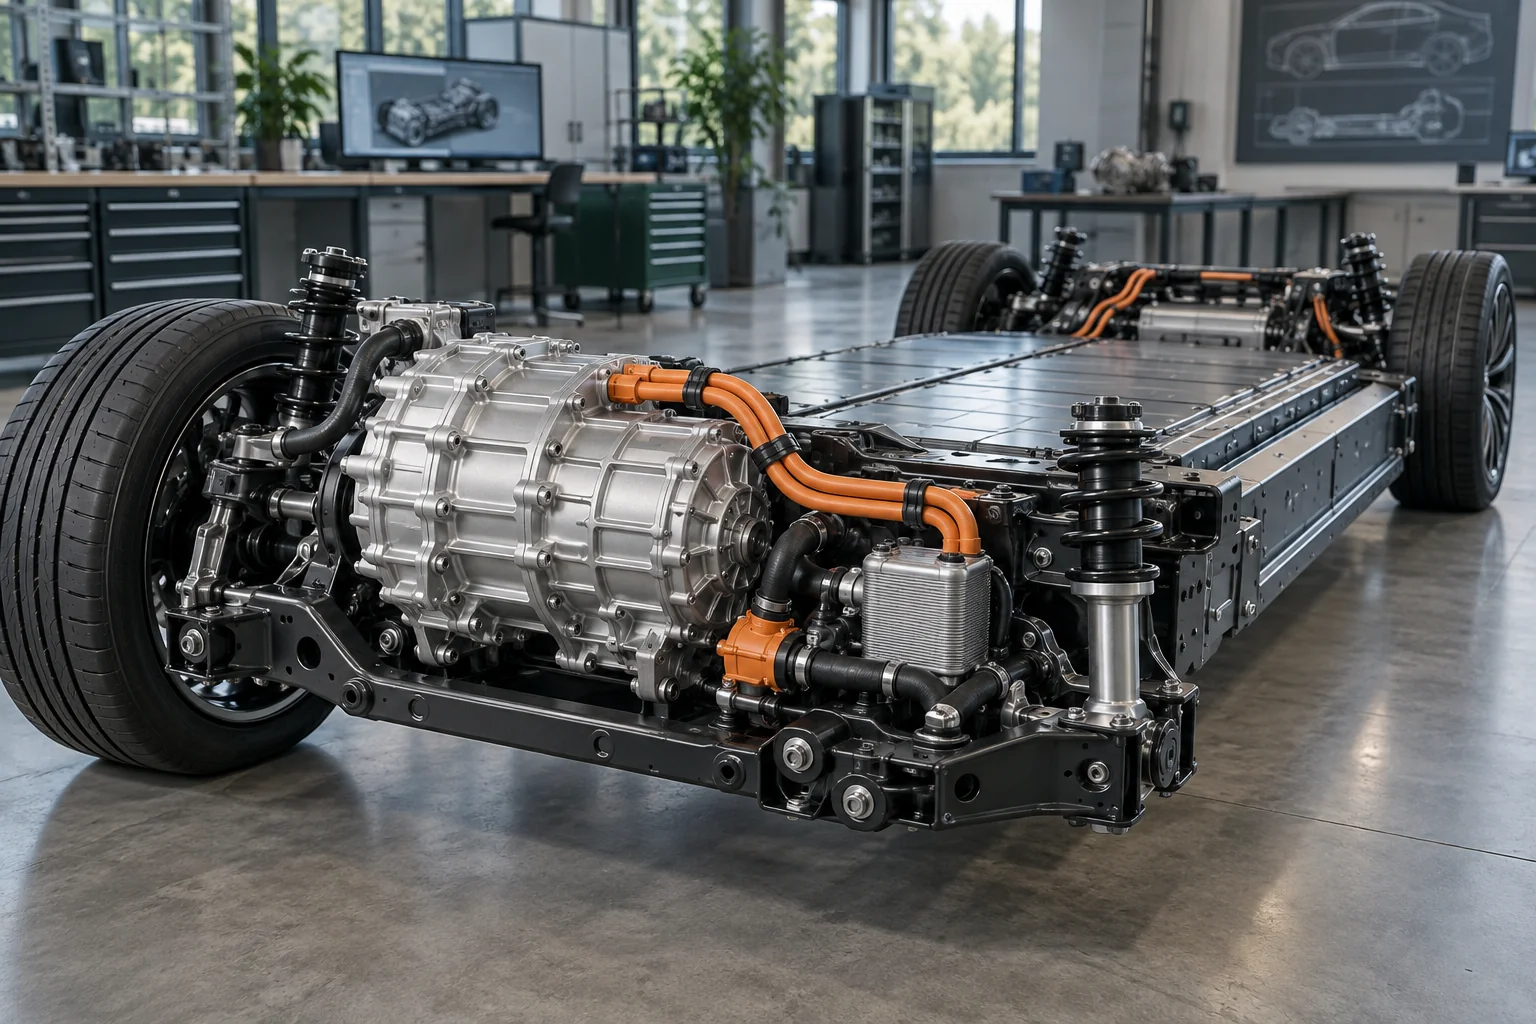
Niedervolt-Pumpen, Lüfter und Aktuatoren sowie Hochvolt-Motorantriebsentwicklung. Automotive-Erfahrung für Algorithmen, Leistungsstufen, Diagnose und Fahrzeugschnittstellen.
Funktionen, Versorgung, Leistung und Lieferstatus werden projektspezifisch bestätigt.
Projekt besprechen ↗
Antriebsentwicklung für Pumpen, Lüfter, Kompressoren und Industrieaktuatoren, abgestimmt auf Anlauflast, Drehzahlbereich, Arbeitszyklus, Geräusch und Temperatur.
Funktionen, Versorgung, Leistung und Lieferstatus werden projektspezifisch bestätigt.
Projekt besprechen ↗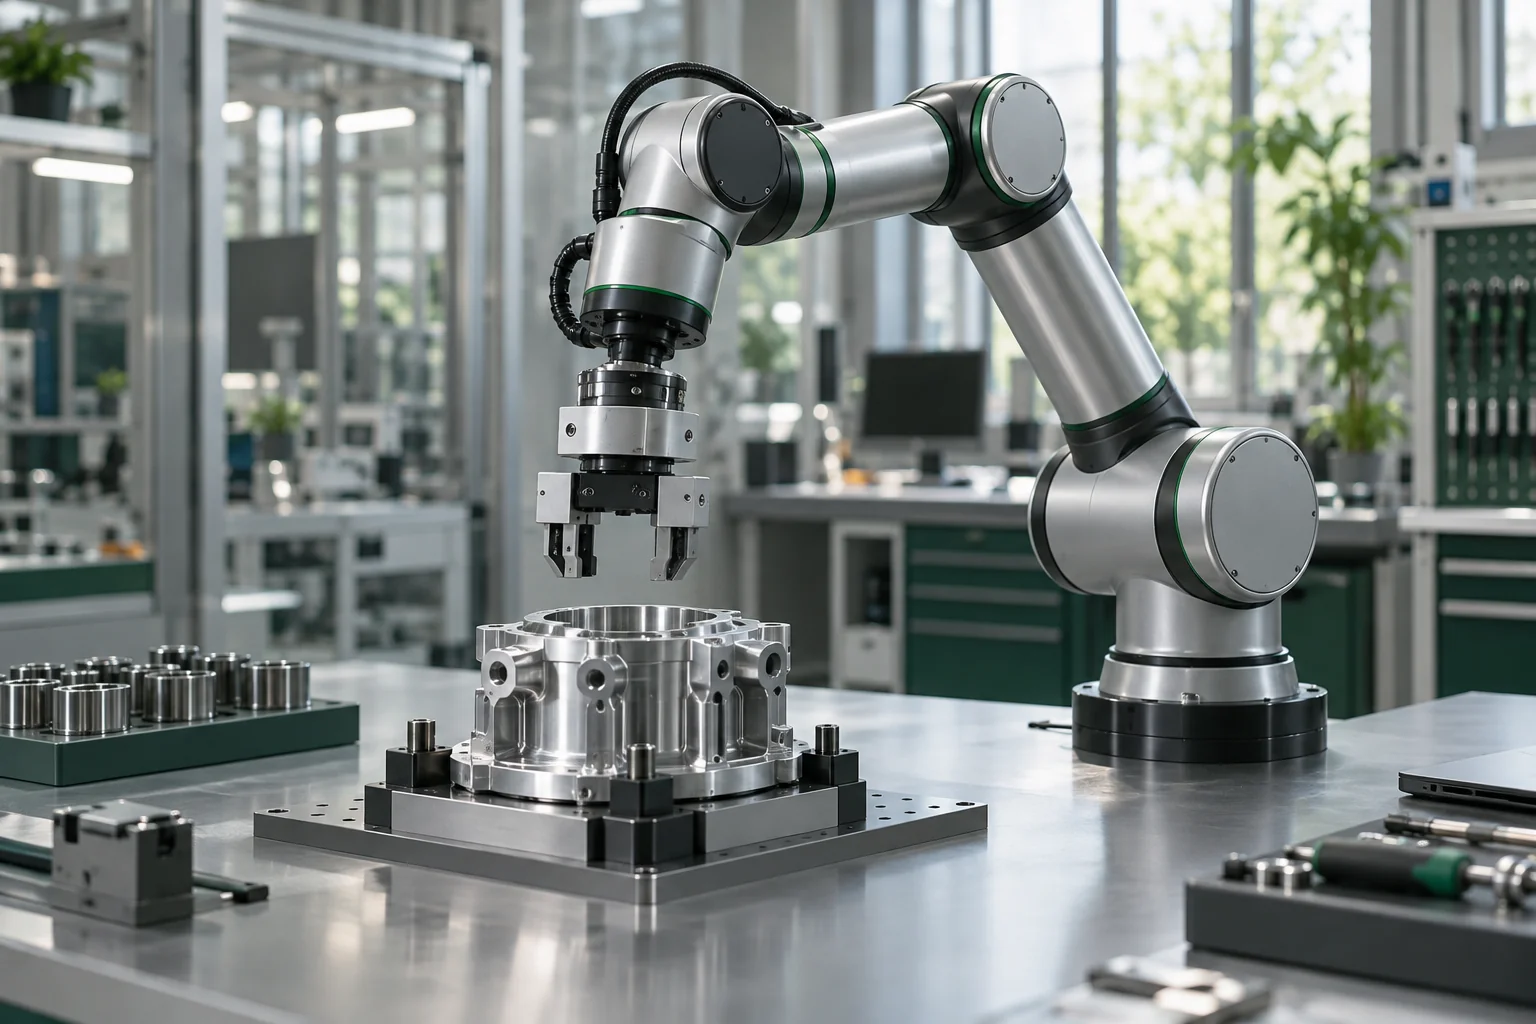
Gelenkantriebe passend zu Spannung, Leistung und Bauraum. Positions-, Drehzahl- und Drehmomentregelung für niedrige Drehzahlen und Dauerlasten.
Funktionen, Versorgung, Leistung und Lieferstatus werden projektspezifisch bestätigt.
Projekt besprechen ↗Ergänzende Sensorik und Interaktion
Kompakte Platine mit Bluetooth, IMU, MCU, Hardware-Wakeup und Analog-/Digital-I/O. Basis für Bewegungserfassung, Interaktion und Hilfssteuerung; Firmware nach Anforderung.
03 / Zusammenarbeit
Motor, Last, Spannung, Schnittstellen und Ziele.
Algorithmen, Leistung, Bauform und Kommunikation abstimmen.
Prüfstand, Kalibrierung und Integration.
Version, Abnahme und Lieferplan festlegen.
04 / LET’S BUILD
Beschreiben Sie Anwendung, Motor und Herausforderung. Gemeinsam klären wir Umfang und nächste Schritte.
zz@optimusji.com ↗Shanghai, China
Optimus Ji Technology Co., Ltd.