FOC y control de movimiento
Control con o sin sensor según motor y carga, ajustado para dinámica y baja velocidad.
ACCIONAMIENTOS PARA MOTORES DE IMANES PERMANENTES
El control PMSM y BLDC es nuestra base. Desarrollamos algoritmos FOC, electrónica de potencia y herramientas según tensión, carga e interfaces, para aviación eléctrica, automoción y movimiento industrial.
BLDC / PMSM · FOC · CAN / CANopen
Accionamientos PM · ingeniería integrada
FOC con/sin sensor · observadores · MTPA / debilitamiento de campo
Reconstrucción con un shunt · sincronización PWM/ADC · SVPWM
Secuencia de compuertas · sobrecorriente · estados de fallo
Simulink → control embebido · XCP / A2L · banco de pruebas
01 / Tecnología
Ofrecemos hardware de accionamiento, firmware e integración para motores de imanes permanentes. Modelos, ensayos e integración conectan algoritmos con cargas reales: dinámica, baja velocidad, carga continua y diagnóstico.
Control con o sin sensor según motor y carga, ajustado para dinámica y baja velocidad.
Definir hardware según alimentación, carga pico y continua, espacio y refrigeración.
Joint Drive Studio para parámetros, curvas, registros de fallos y actualizaciones, según versión.
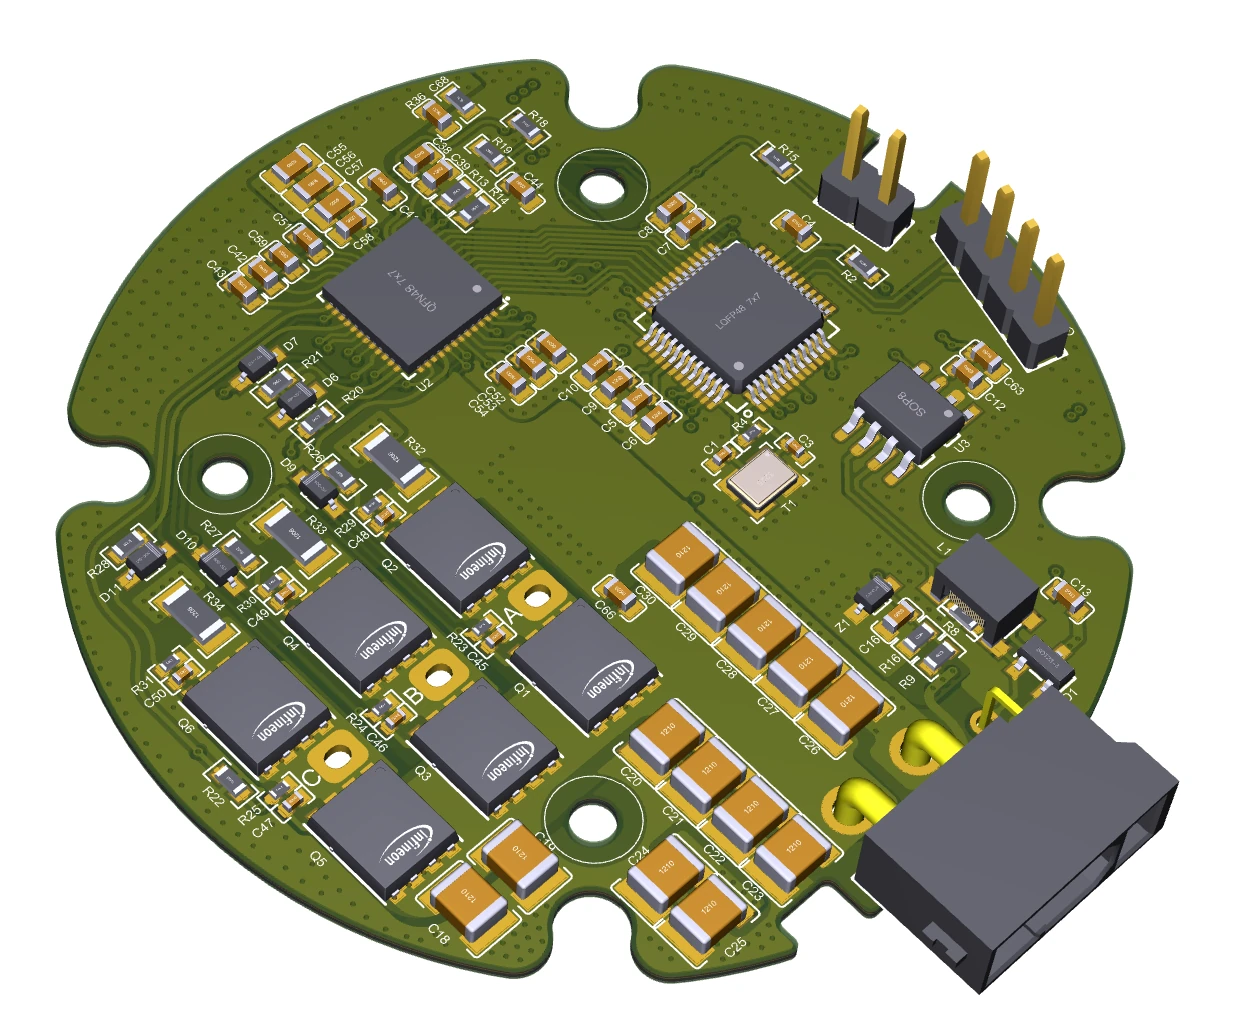
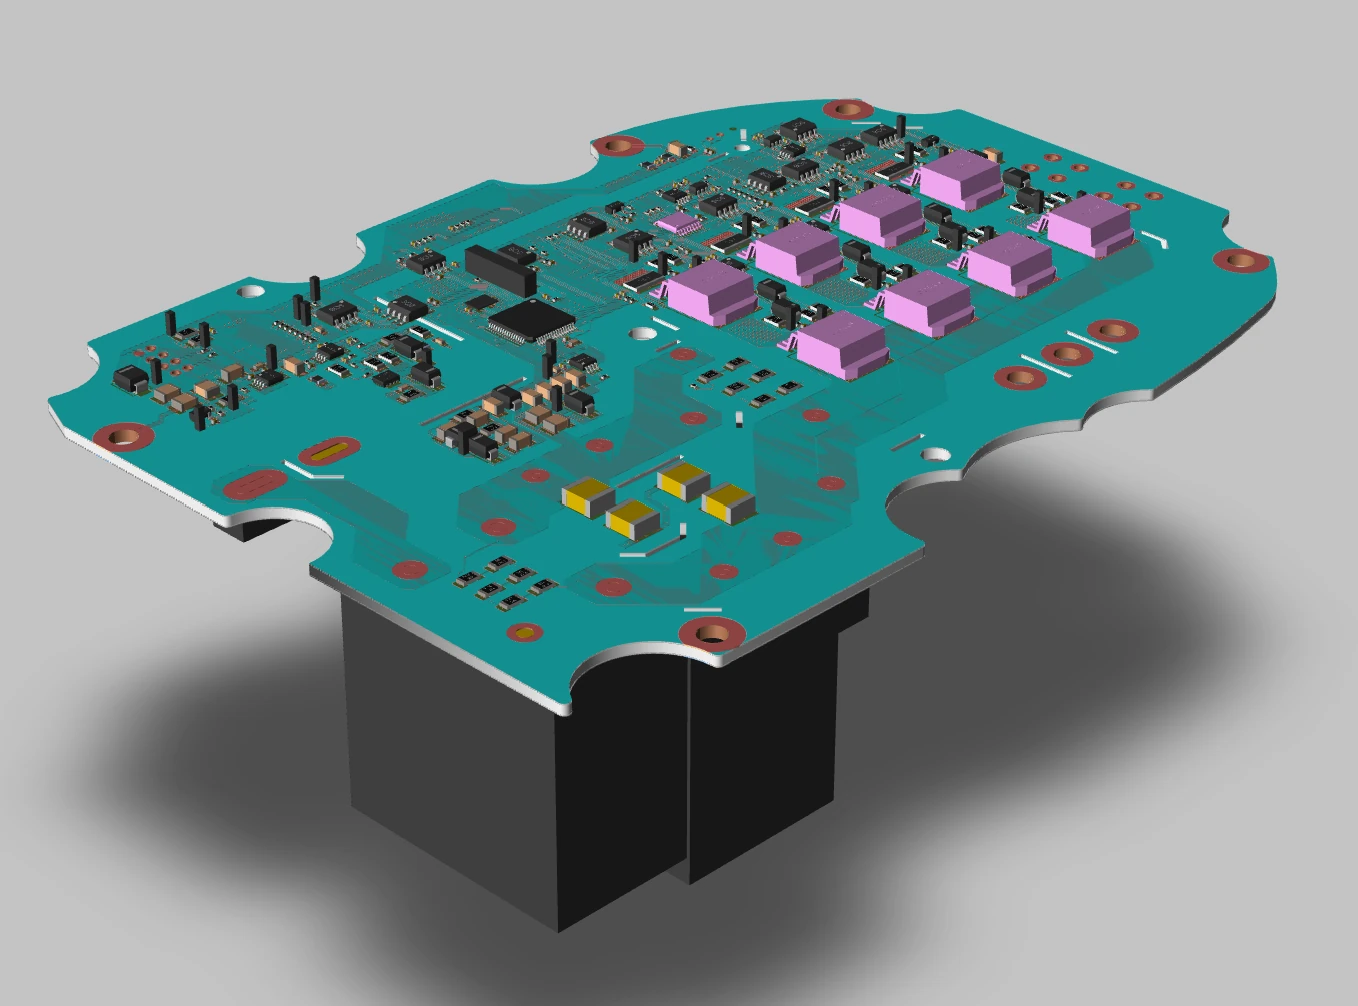
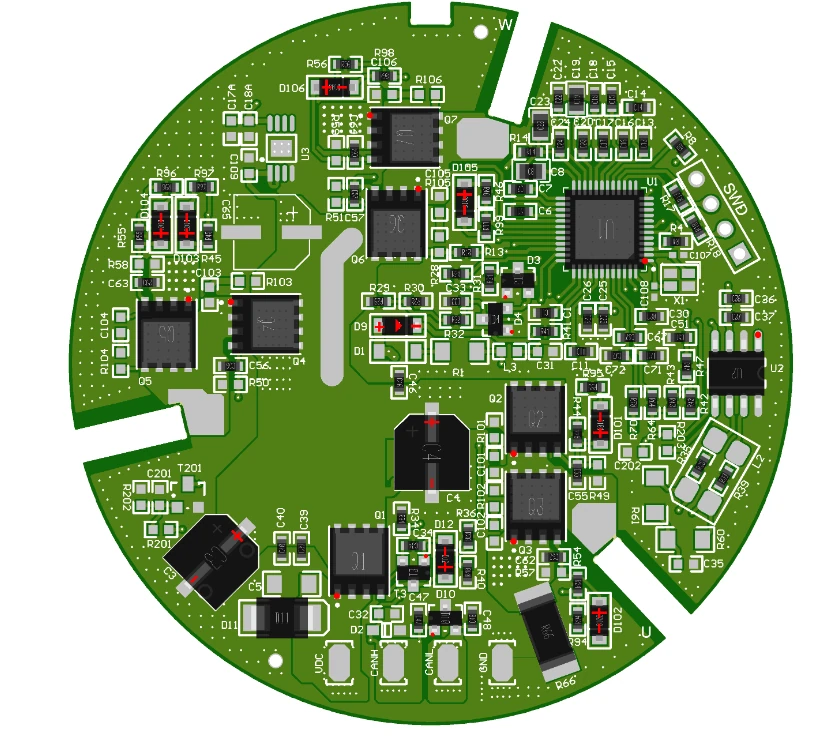
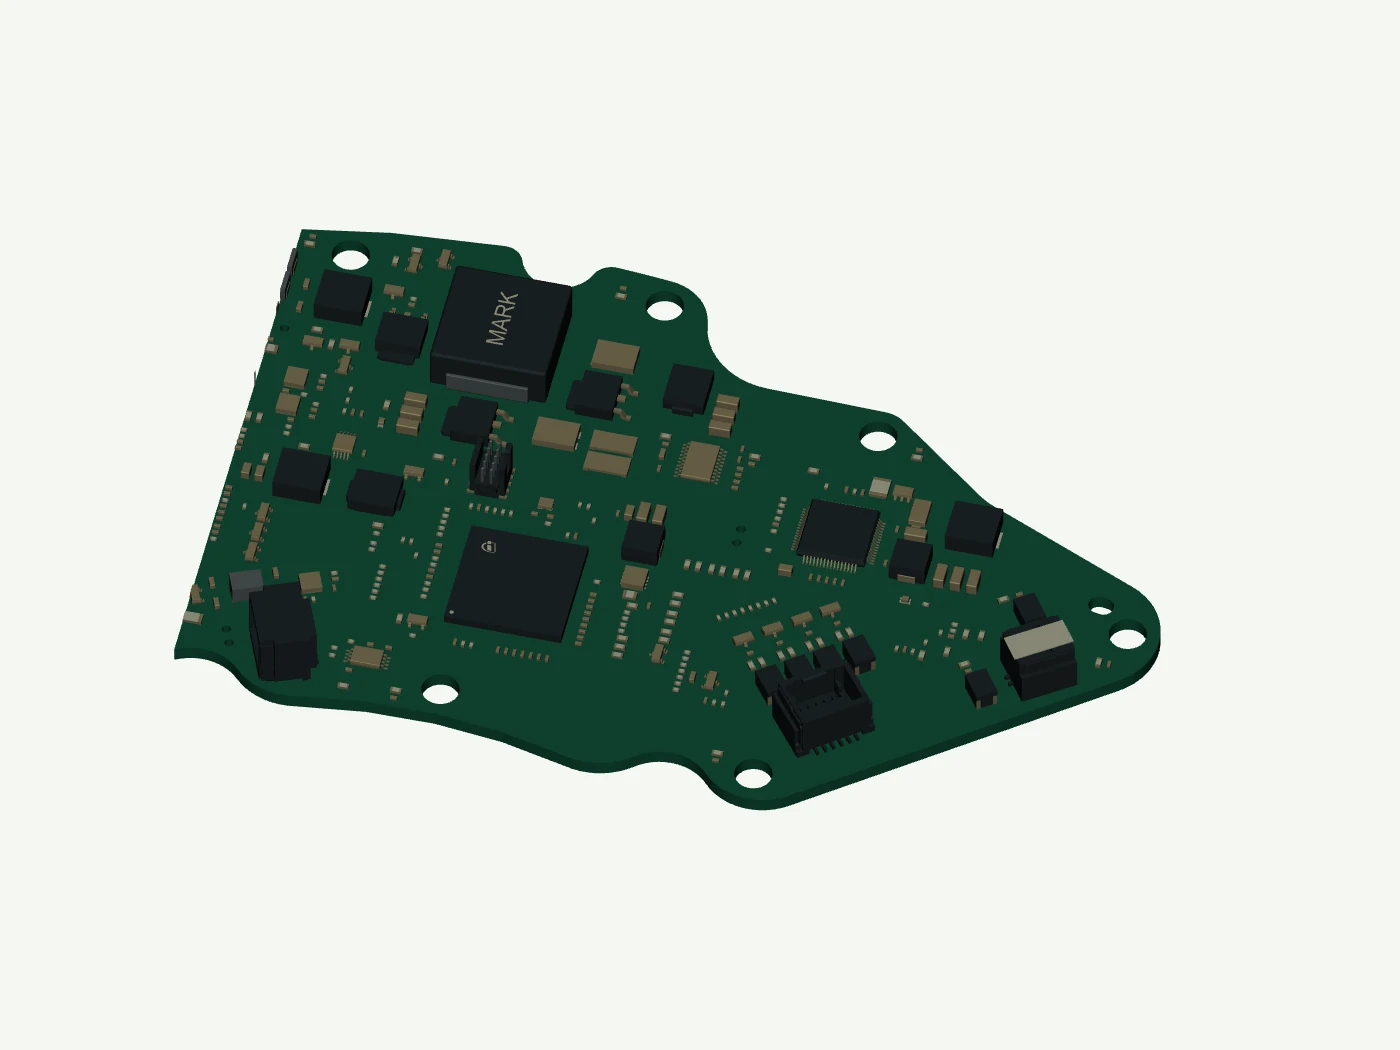
OPTIMUS JI / HARDWARE
Del algoritmo al hardware, el diseño se adapta al motor, la alimentación y el espacio disponible.
 ↗ Ver imagen completa
 ↗ Ver imagen completa
 ↗ Ver imagen completa
 ↗ Ver imagen completa
La tensión, potencia, interfaces y formato se definen por proyecto; el hardware varía según la aplicación.
02 / Aplicaciones
Aeronaves, vehículos y equipos industriales tienen misiones distintas. Cada solución parte del motor, la carga y los requisitos de control. Las articulaciones robóticas son una aplicación, sin limitarse a una tensión única.
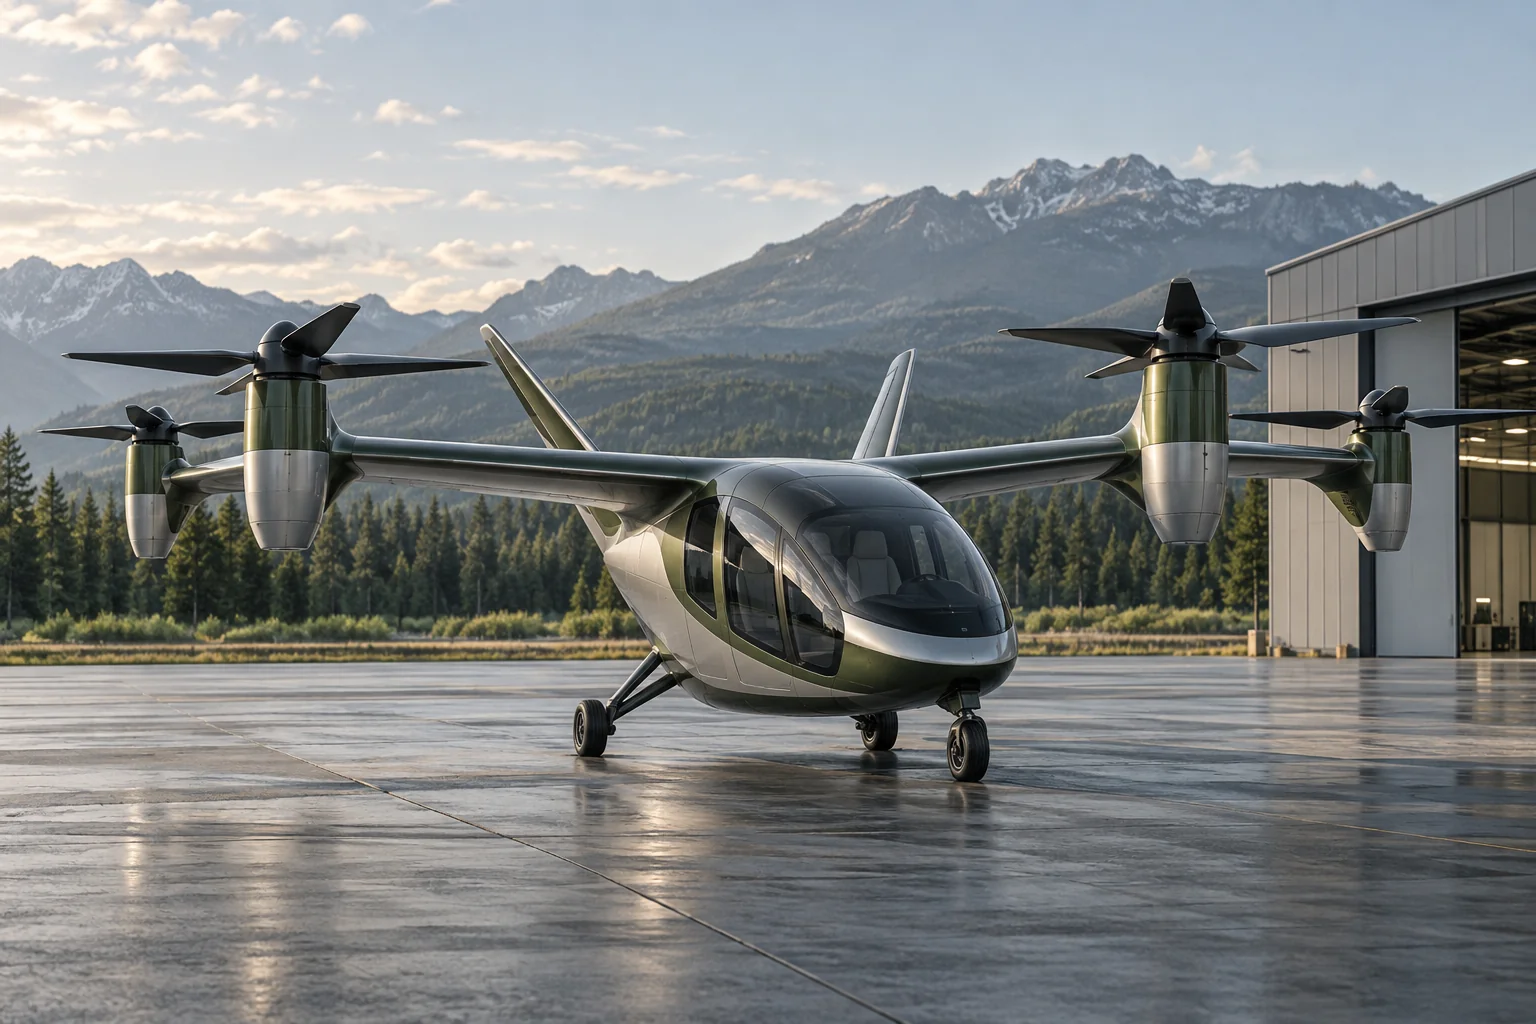
Desarrollo conjunto del control de propulsión y accionamientos auxiliares para eVTOL y UAV, según motor, misión, diseño térmico e interfaces.
Funciones, alimentación, prestaciones y disponibilidad se confirman en la especificación del proyecto.
Hablemos de su proyecto ↗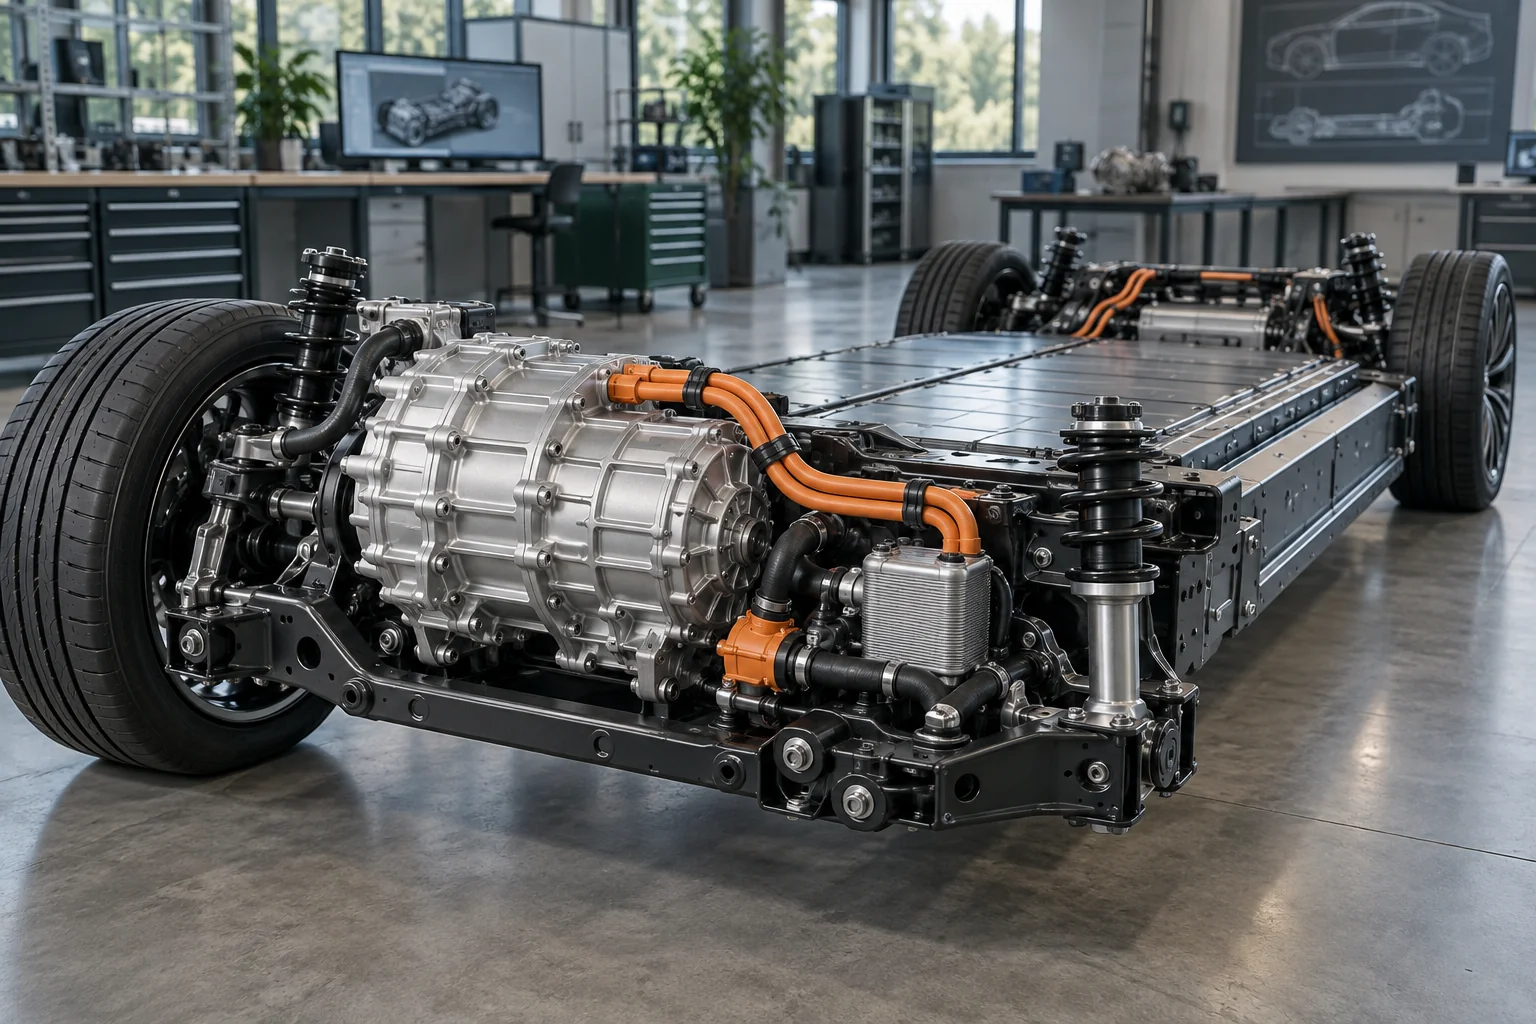
Control de bombas, ventiladores y actuadores de baja tensión, y desarrollo de accionamientos de alta tensión. Experiencia del equipo en algoritmos, potencia, diagnóstico e interfaces.
Funciones, alimentación, prestaciones y disponibilidad se confirman en la especificación del proyecto.
Hablemos de su proyecto ↗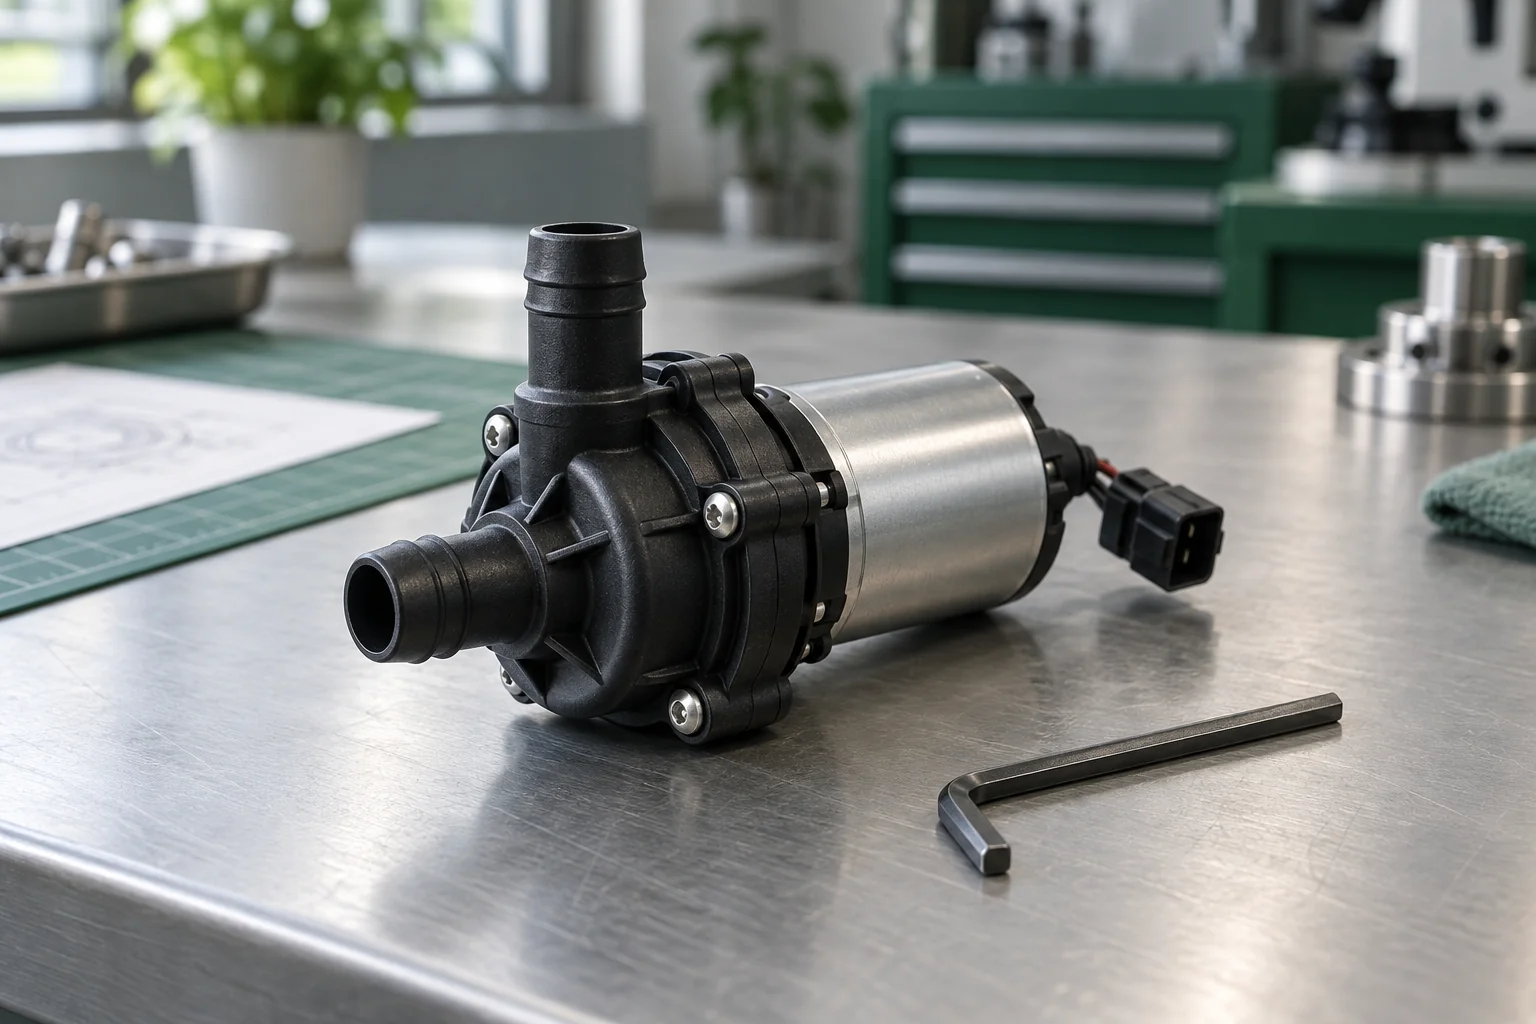
Desarrollo de accionamientos para bombas, ventiladores, compresores y actuadores según carga de arranque, velocidad y ciclo de trabajo, con ajuste de ruido, temperatura y estabilidad.
Funciones, alimentación, prestaciones y disponibilidad se confirman en la especificación del proyecto.
Hablemos de su proyecto ↗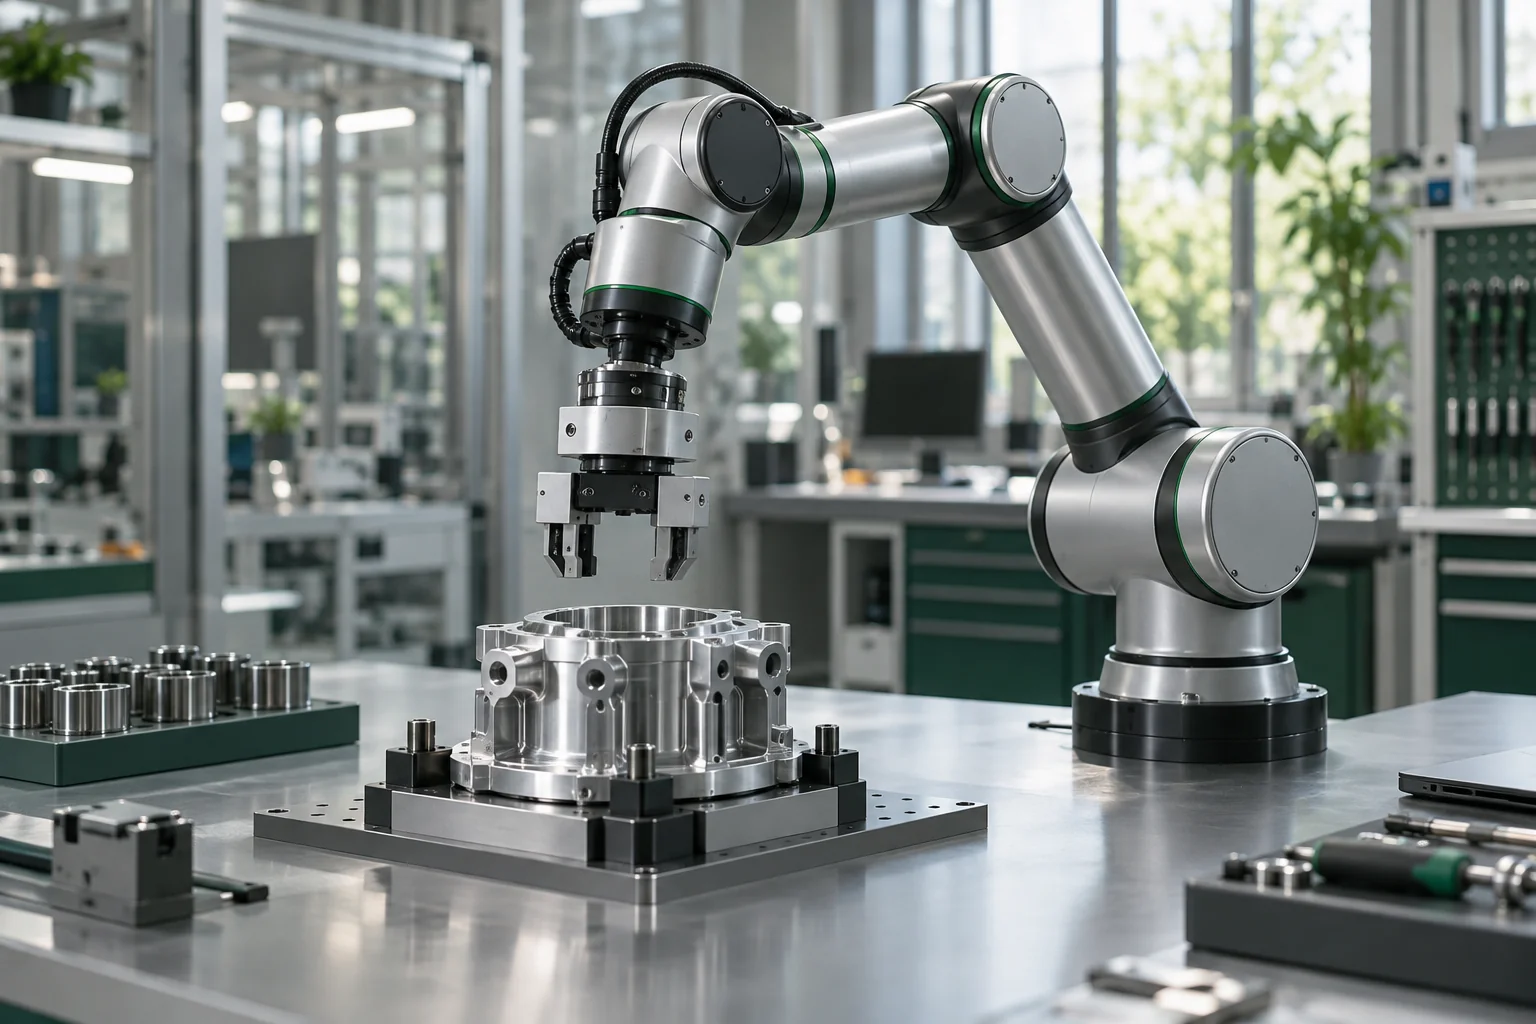
Accionamientos adaptados a tensión, potencia y espacio. Control de posición, velocidad y par, con atención al funcionamiento a baja velocidad y las cargas continuas.
Funciones, alimentación, prestaciones y disponibilidad se confirman en la especificación del proyecto.
Hablemos de su proyecto ↗Módulos complementarios de sensores e interacción
Placa compacta con Bluetooth, IMU, MCU, activación por hardware y E/S analógicas y digitales. Base para detectar movimiento e interactuar, con firmware según requisitos.
03 / Cómo trabajamos
Motor, carga, tensión, interfaces y objetivos.
Coordinar algoritmos, potencia, formato y comunicación.
Ensayos, ajuste e integración.
Acordar versión, aceptación y suministro.
04 / LET’S BUILD
Cuéntenos su aplicación, motor y reto para definir alcance, prototipos y siguientes pasos.
zz@optimusji.com ↗Shanghái, China
Optimus Ji Technology Co., Ltd.