FOC et commande de mouvement
Commande avec ou sans capteur selon le moteur et la charge, réglage dynamique et à basse vitesse.
COMMANDE DE MOTEURS À AIMANTS PERMANENTS
La commande PMSM et BLDC est notre cœur de métier. Algorithmes FOC, électronique de puissance et outils adaptés à la tension, à la charge et aux interfaces, pour l’aviation électrique, l’automobile et l’industrie.
BLDC / PMSM · FOC · CAN / CANopen
Commande PM · ingénierie intégrée
FOC avec/sans capteur · observateurs · MTPA / défluxage
Reconstruction mono-shunt · synchronisation PWM/ADC · SVPWM
Séquences de commande de grille · surintensité · états de défaut
Simulink → commande embarquée · XCP / A2L · essais au banc
01 / Technologie
Nous proposons matériel de commande, logiciel embarqué et adaptation pour moteurs à aimants permanents. Modélisation, essais et intégration relient les algorithmes aux charges réelles : dynamique, basse vitesse, fonctionnement continu et diagnostic.
Commande avec ou sans capteur selon le moteur et la charge, réglage dynamique et à basse vitesse.
Définir le matériel selon alimentation, charges de crête et continues, encombrement et refroidissement.
Joint Drive Studio pour paramètres, courbes, journaux de défauts et mises à jour, selon version.
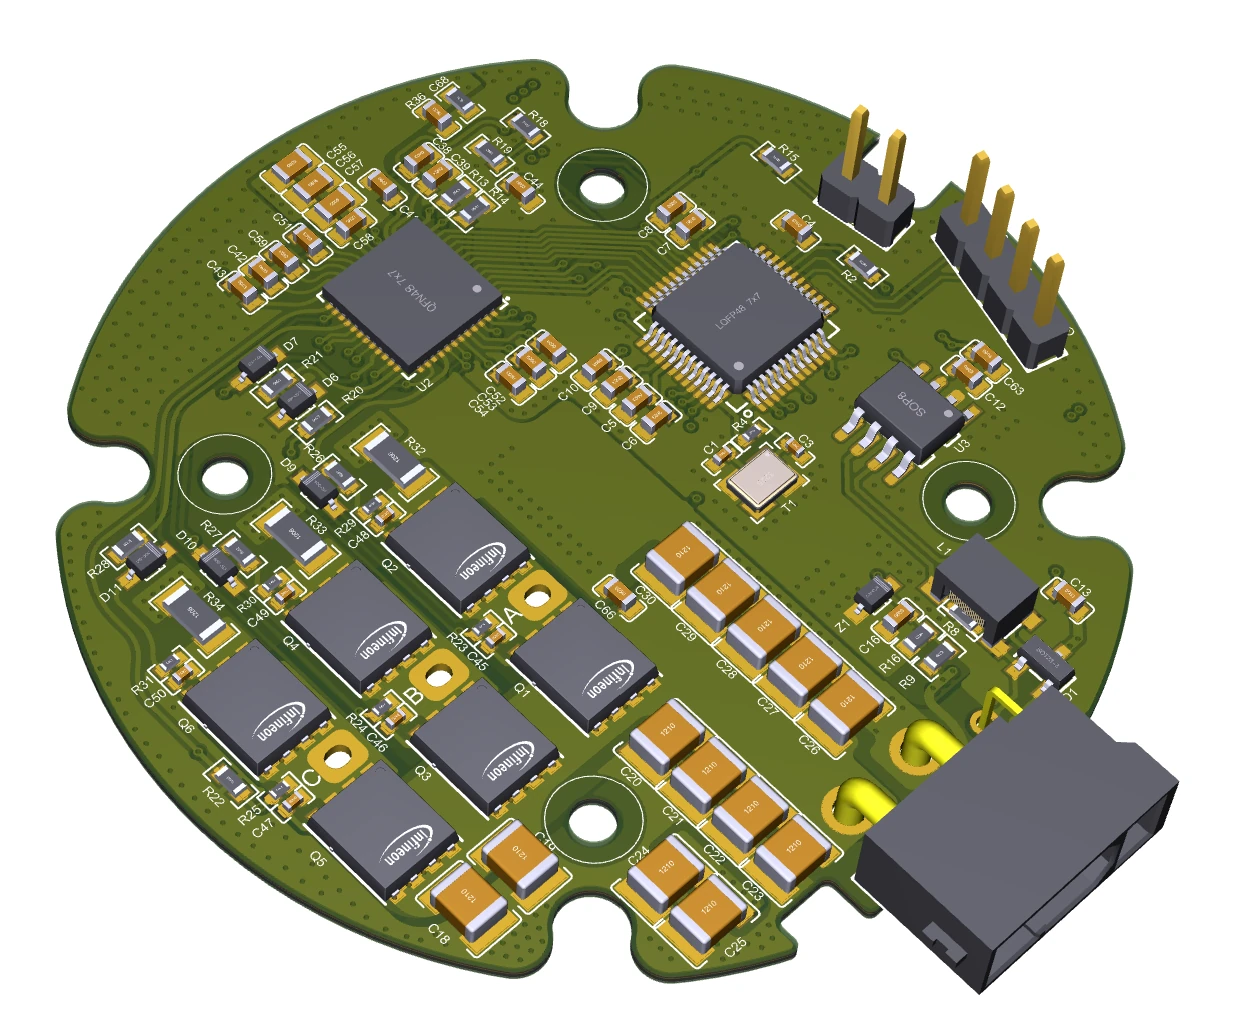
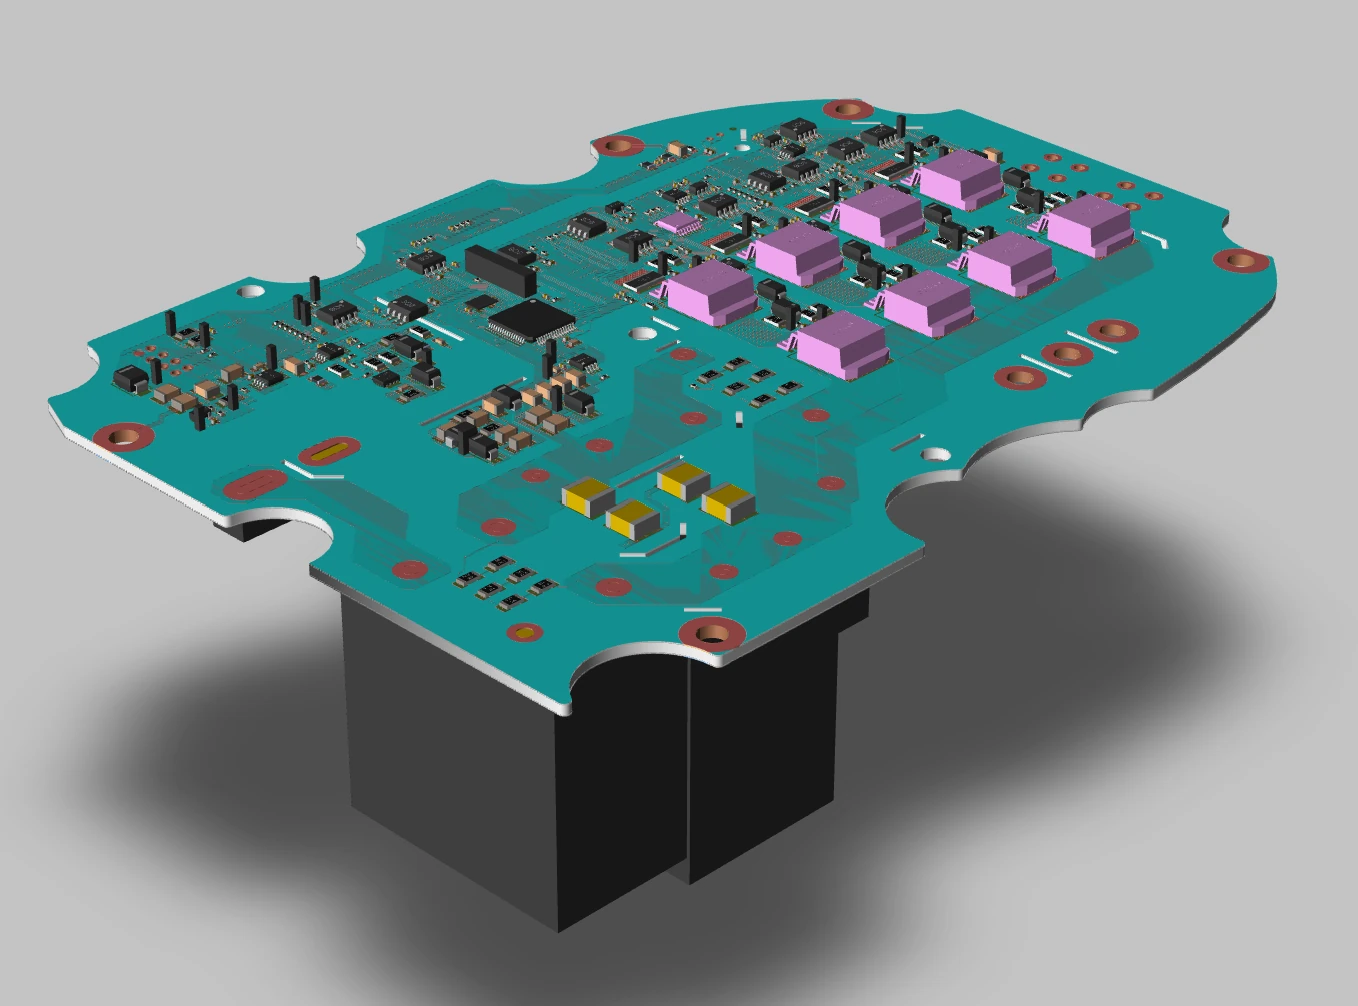
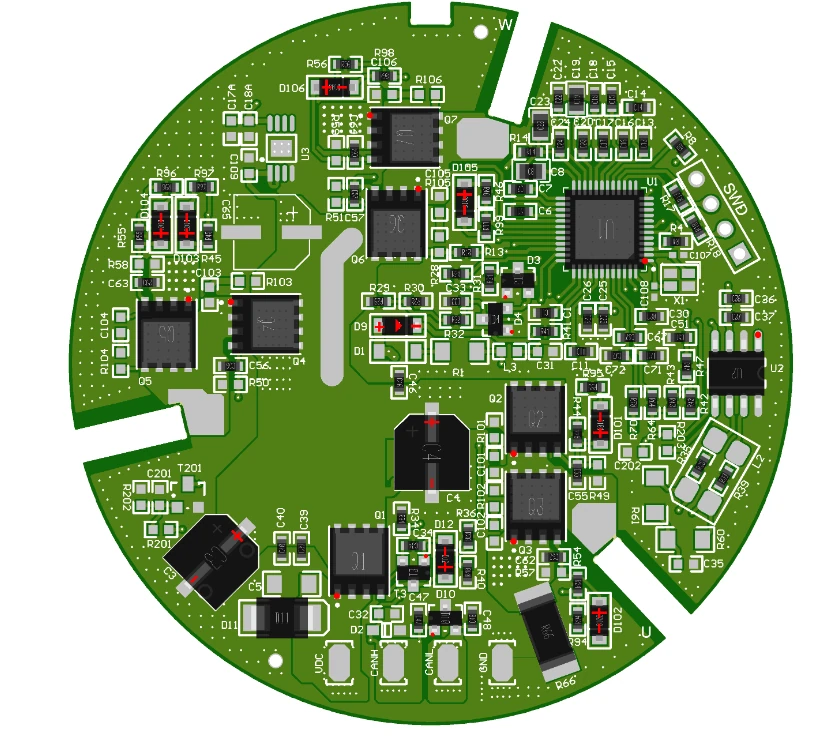
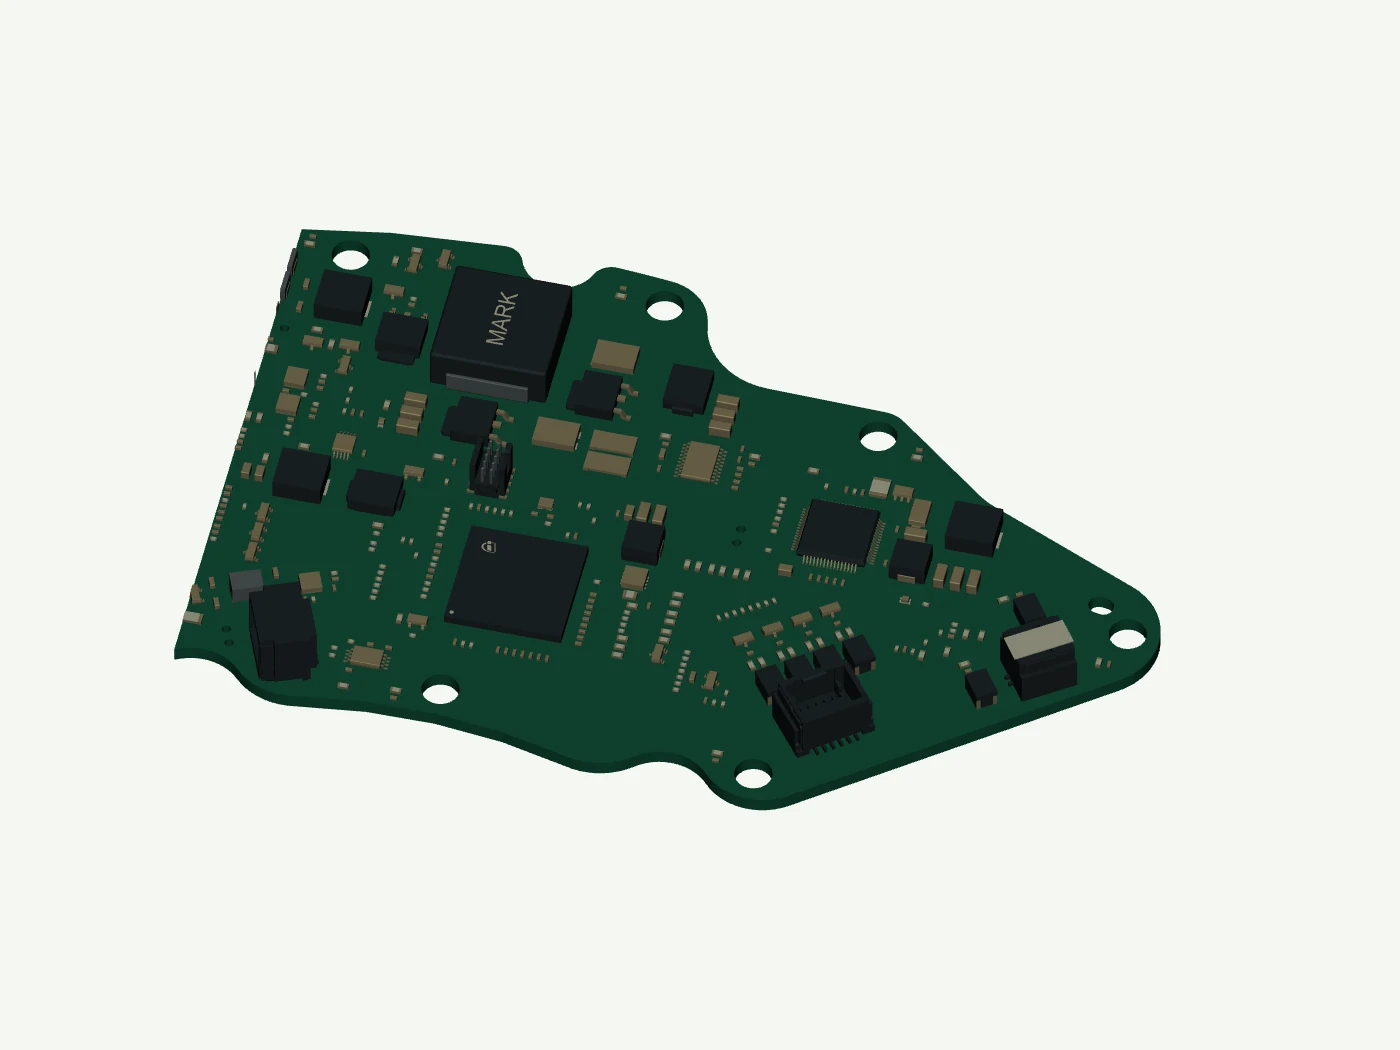
OPTIMUS JI / HARDWARE
Des algorithmes au matériel, la conception tient compte du moteur, de l’alimentation et de l’espace disponible.
 ↗ Agrandir l’image
 ↗ Agrandir l’image
 ↗ Agrandir l’image
 ↗ Agrandir l’image
Tension, puissance, interfaces et format sont définis par projet ; le matériel varie selon l’application.
02 / Applications
Aéronefs, véhicules et équipements industriels répondent à des missions différentes. Le moteur, la charge et les besoins de commande définissent chaque solution, y compris les articulations robotiques, sans tension unique imposée.
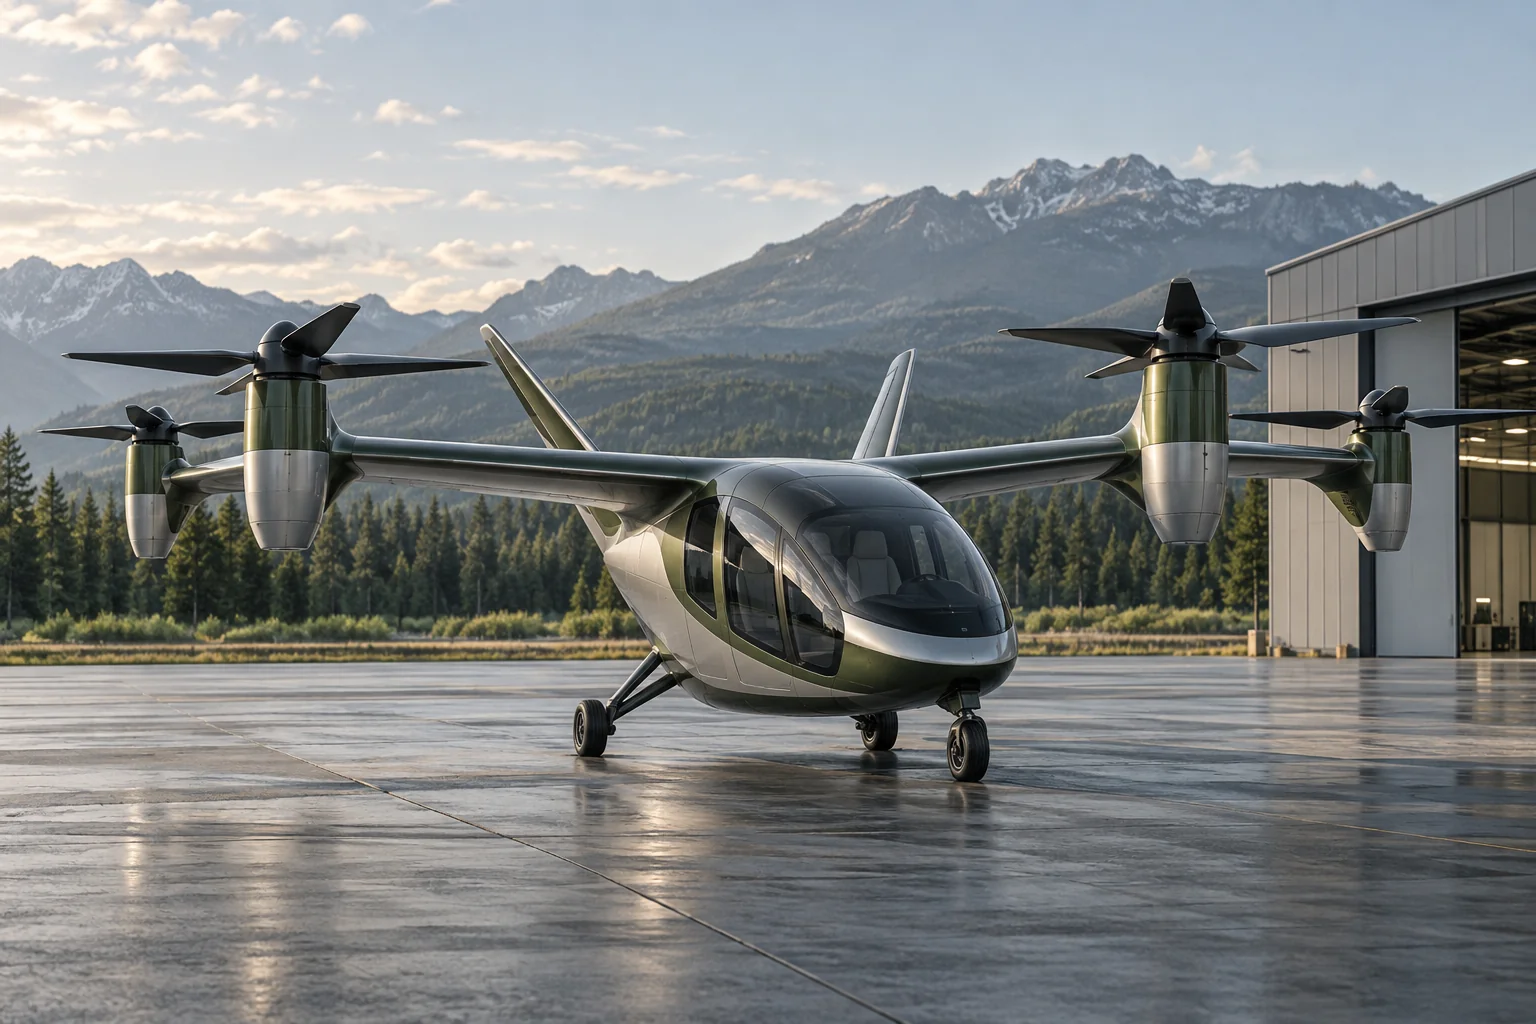
Co-développement de la commande de propulsion et d’entraînements auxiliaires pour eVTOL et drones, selon le moteur, la mission, la thermique et les interfaces.
Fonctions, alimentation, performances et disponibilité sont confirmées dans les spécifications du projet.
Parlons de votre projet ↗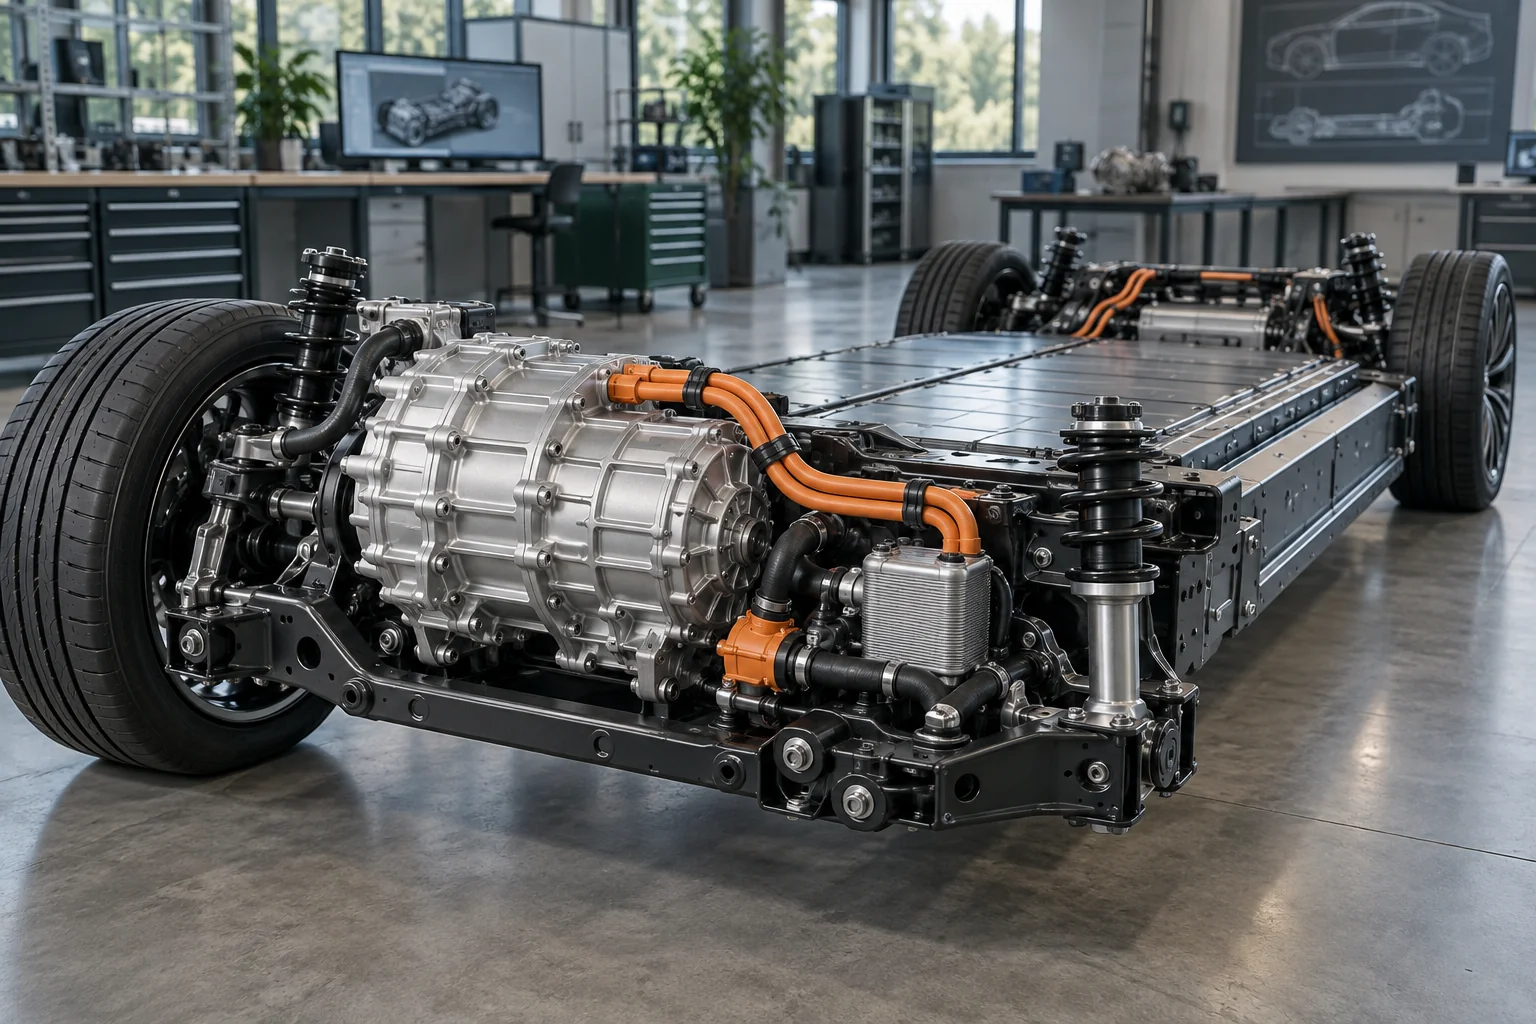
Commande de pompes, ventilateurs et actionneurs basse tension, et développement haute tension. Expérience automobile de l’équipe en algorithmes, puissance, diagnostic et interfaces.
Fonctions, alimentation, performances et disponibilité sont confirmées dans les spécifications du projet.
Parlons de votre projet ↗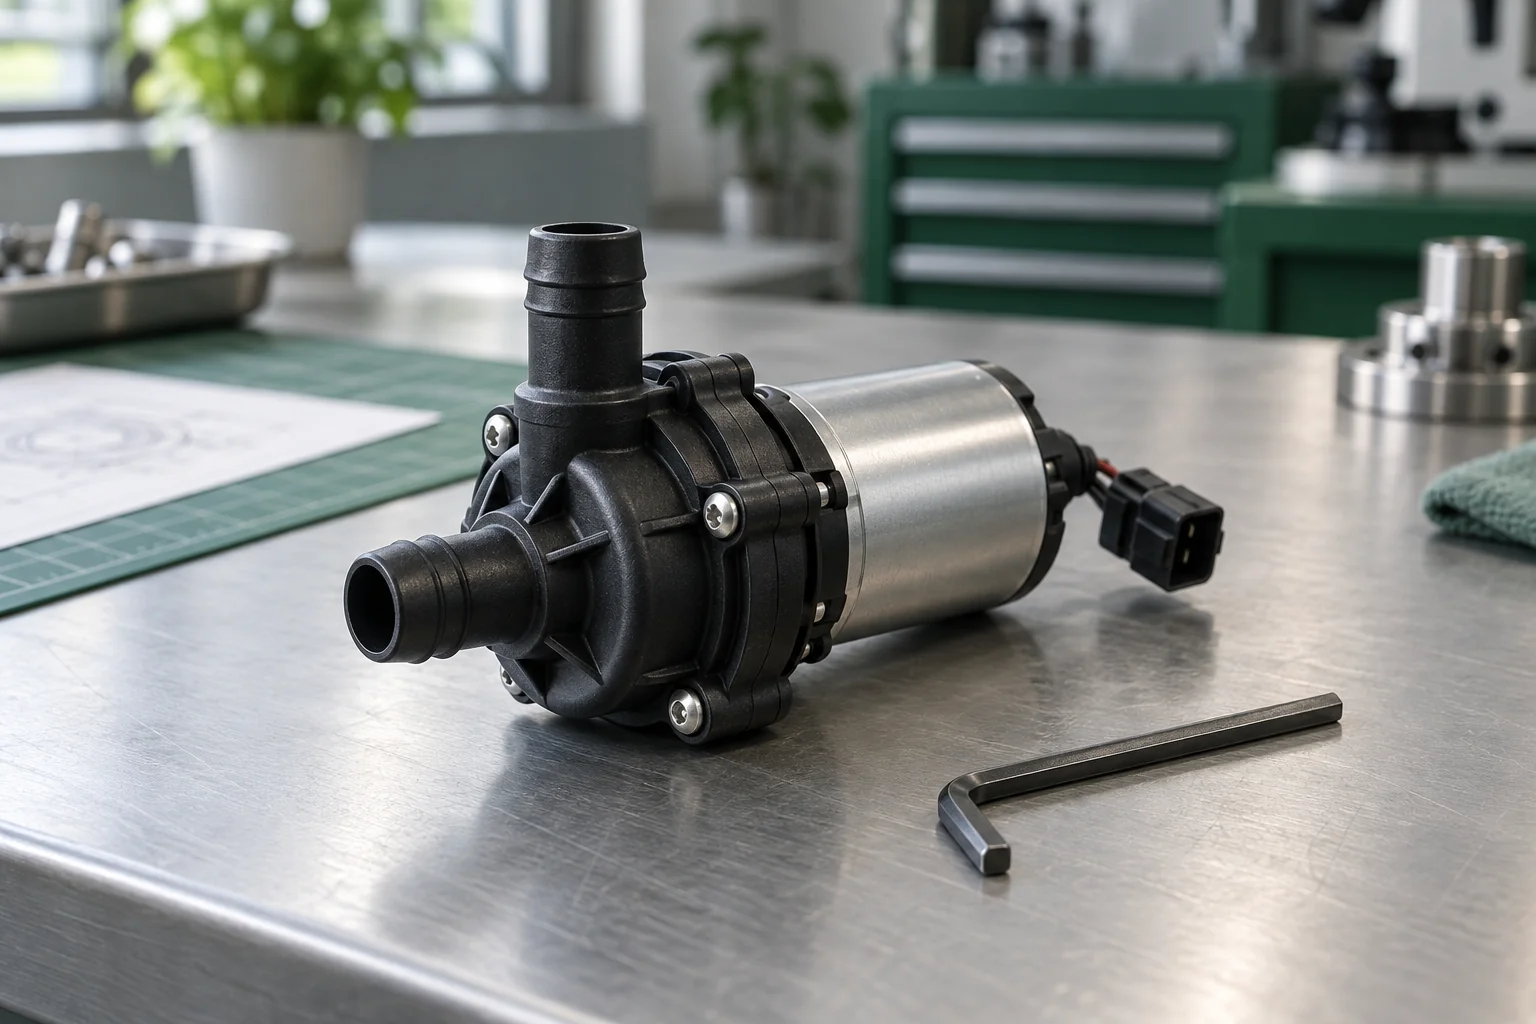
Développement de commandes pour pompes, ventilateurs, compresseurs et actionneurs, selon charge de démarrage, plage de vitesse et cycle de service, avec optimisation du bruit et de la thermique.
Fonctions, alimentation, performances et disponibilité sont confirmées dans les spécifications du projet.
Parlons de votre projet ↗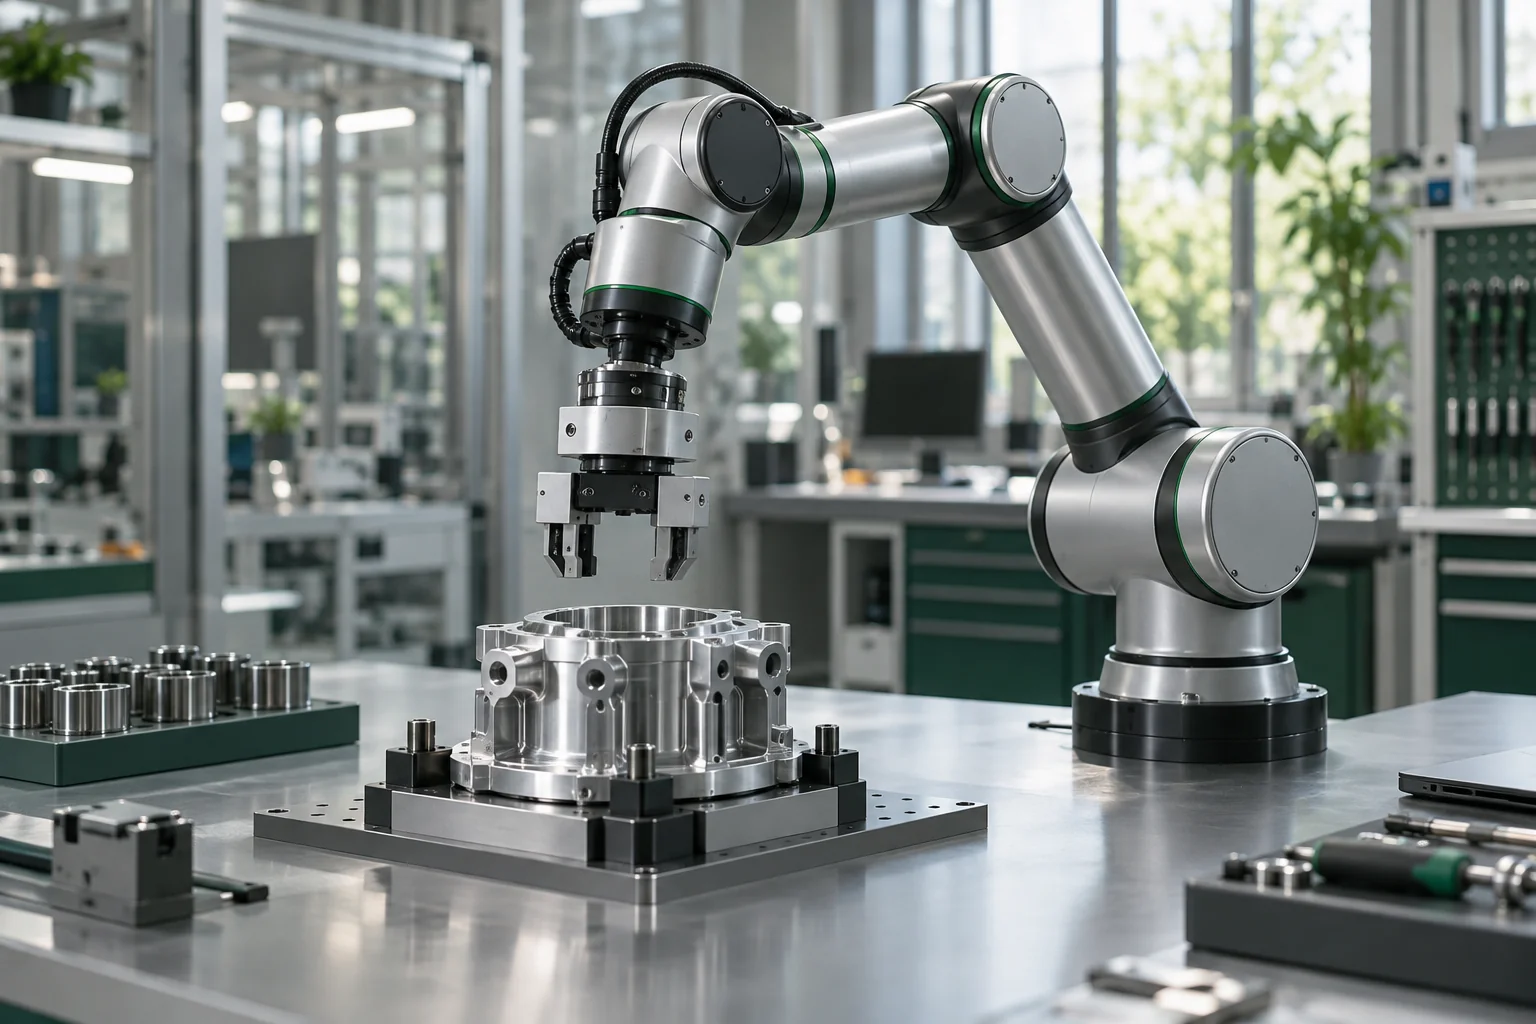
Des commandes adaptées à la tension, à la puissance et à l’encombrement. Régulation de position, vitesse et couple, comportement à basse vitesse et charges continues.
Fonctions, alimentation, performances et disponibilité sont confirmées dans les spécifications du projet.
Parlons de votre projet ↗Modules de détection et d’interaction
Carte compacte intégrant Bluetooth, IMU, MCU, réveil matériel et E/S analogiques et numériques. Base pour la détection de mouvement et la commande auxiliaire, avec logiciel adapté.
03 / Notre démarche
Moteur, charge, tension, interfaces et objectifs.
Algorithmes, puissance, format et communication.
Essais, réglages et intégration.
Version, critères de réception et fourniture.
04 / LET’S BUILD
Décrivez votre application, moteur et difficulté pour définir le périmètre et les prochaines étapes.
zz@optimusji.com ↗Shanghai, Chine
Optimus Ji Technology Co., Ltd.